- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
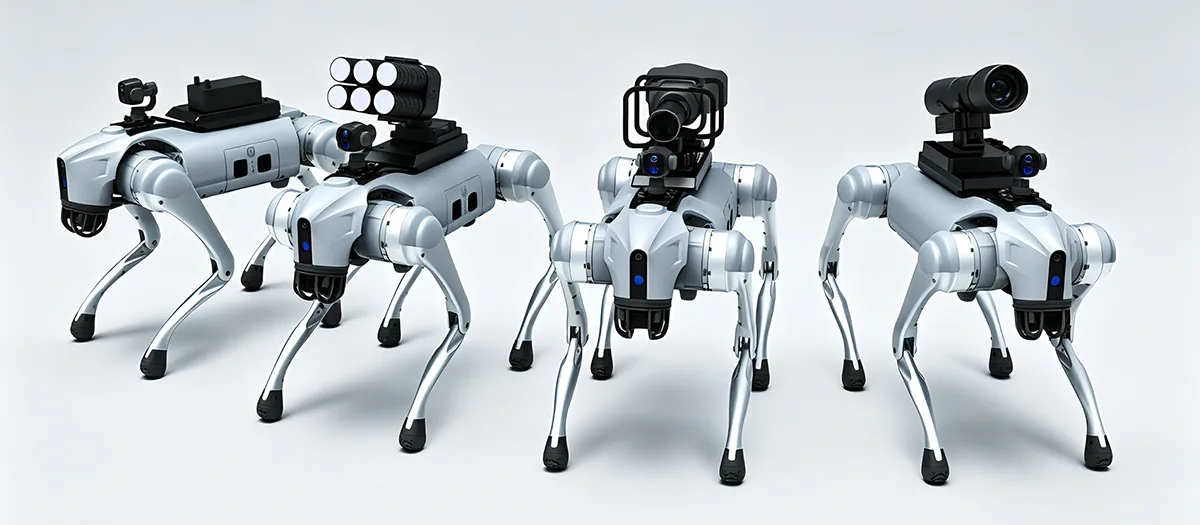
জটিল শিল্প কার্যক্রমের জন্য একটি রোবট কুকুরকে কী উপযুক্ত করে তোলে?
A রোবট কুকুরসিঁড়ি, ঢাল, অমসৃণ স্থল, সরু পথ, ধ্বংসাবশেষ, টানেল বা অন্যান্য কঠিন ভূখণ্ড যখন শিল্প কাজগুলি জড়িত তখন প্রচলিত চাকাযুক্ত মোবাইল রোবটের সীমাবদ্ধতার বাইরে যাওয়ার জন্য ডিজাইন করা হয়েছে। এর মান চতুর্মুখী গতিশীলতা, স্বায়ত্তশাসিত নেভিগেশন, পরিবেশগত উপলব্ধি, টাস্ক-নির্দিষ্ট সেন্সিং, মডুলার সরঞ্জাম এবং ক্রমাগত অপারেশনের সমন্বয় থেকে আসে। শিল্প ব্যবহারকারীদের জন্য, তবে, একা গতিশীলতা যথেষ্ট নয়। একটি ব্যবহারিক প্ল্যাটফর্মকে স্থিতিশীল আন্দোলন, ডেটা সংগ্রহ, সরঞ্জাম একীকরণ, ব্যাটারি পরিচালনা, রক্ষণাবেক্ষণ এবং সংজ্ঞায়িত পরিবেশগত অবস্থার অধীনে অপারেশন সমর্থন করতে হবে। এটি পরিদর্শন, অবকাঠামো পর্যবেক্ষণ, বুদ্ধিমান উত্পাদন, জরুরি সহায়তা এবং অন্যান্য পেশাদার অপারেটিং পরিস্থিতিতে সফল স্থাপনার জন্য প্ল্যাটফর্ম আর্কিটেকচার এবং অ্যাপ্লিকেশন পরিকল্পনাকে কেন্দ্রীয় করে তোলে।
সূচিপত্র
সংশ্লিষ্ট প্রযুক্তিগত আলোচনায় সরাসরি যেতে একটি বিভাগে ক্লিক করুন।
- 1. কি একটি শিল্প চতুর্মুখী রোবট সংজ্ঞায়িত করে?
- 2. কি কঠিন ভূখণ্ডে পায়ের গতিশীলতা দরকারী করে তোলে?
- 3. কোন স্বায়ত্তশাসিত কার্যাবলী শিল্প পরিচালনার উন্নতি করে?
- 4. মাল্টি-সেন্সর উপলব্ধি কী ভূমিকা পালন করে?
- 5. কোন পরিদর্শন কার্যগুলি একটি চতুর্মুখী প্ল্যাটফর্ম সমর্থন করতে পারে?
- 6. মডুলার সরঞ্জাম প্ল্যাটফর্মে কী যোগ করতে পারে?
- 7. প্ল্যাটফর্মটি কোন শর্তগুলির জন্য ডিজাইন করা উচিত?
- 8. কিভাবে চতুর্মুখী রোবটগুলি কঠিন কাজের এলাকায় এক্সপোজার কমাতে পারে?
- 9. কিভাবে সরঞ্জাম এবং সেন্সর একত্রিত করা উচিত?
- 10. একটি প্ল্যাটফর্ম নির্বাচন করার আগে ক্রেতাদের কি মূল্যায়ন করা উচিত?
- 11. একটি স্ট্রাকচার্ড ডিপ্লয়মেন্ট প্রসেস দেখতে কেমন?
- 12. ইন্ডাস্ট্রিয়াল চতুর্মুখী রোবোটিক্সের ভবিষ্যৎ দিকনির্দেশ কী?
- 13. প্রায়শই জিজ্ঞাসিত প্রশ্ন
একটি শিল্প চতুর্মুখী রোবটকে কী সংজ্ঞায়িত করে?
একটি ইন্ডাস্ট্রিয়াল চতুষ্পদ রোবট হল একটি মোবাইল রোবোটিক প্ল্যাটফর্ম যা চাকা বা ট্র্যাকের পরিবর্তে পায়ে চলার চারপাশে তৈরি করা হয়। এর চার-পায়ের কাঠামো এটিকে সেন্সর, যোগাযোগ সরঞ্জাম, কম্পিউটিং হার্ডওয়্যার এবং অন্যান্য অ্যাপ্লিকেশন-নির্দিষ্ট সরঞ্জাম বহন করার সময় উচ্চতা এবং অনিয়মিত স্থলের পরিবর্তনের সাথে আলোচনা করতে সক্ষম করে।
সংজ্ঞায়িত বৈশিষ্ট্যটি কেবল চার পায়ের উপস্থিতি নয়। একটি চতুর্মুখী প্ল্যাটফর্মের মান লোকোমোশন, উপলব্ধি, নিয়ন্ত্রণ, শক্তি, কাঠামো এবং টাস্ক সরঞ্জামের মধ্যে সমন্বয় থেকে আসে। রোবটকে তার পারিপার্শ্বিক অবস্থা বুঝতে হবে, এর গতিবিধি সামঞ্জস্য করতে হবে, ভারসাম্য বজায় রাখতে হবে এবং একটি সংজ্ঞায়িত অপারেটিং রুটিন পরিচালনা করতে হবে।
এই সিস্টেম-ভিত্তিক নকশা শিল্প চতুর্মুখী প্ল্যাটফর্মগুলিকে সরল রিমোট-নিয়ন্ত্রিত মেশিন থেকে আলাদা করে। একটি পেশাদার প্ল্যাটফর্ম স্বায়ত্তশাসিত রুট পরিকল্পনা, বাধা পরিহার, ডেটা সংগ্রহ, সরঞ্জাম পর্যবেক্ষণ, এবং পুনরাবৃত্তিযোগ্য টহল রুটিন সমর্থন করতে পারে। এই ফাংশনগুলি রোবটকে শুধুমাত্র মোবাইল ক্যামেরা হিসাবে কাজ করার পরিবর্তে একটি বৃহত্তর অপারেশনাল ওয়ার্কফ্লোতে অংশগ্রহণ করার অনুমতি দেয়।
পায়ের গতিশীলতা চার-পায়ের চলাচল প্ল্যাটফর্মটিকে সিঁড়ি, ঢাল, ফাঁক, অমসৃণ মেঝে, আলগা মাটি এবং ভূখণ্ডের অন্যান্য পরিবর্তনগুলি নিয়ে আলোচনা করতে দেয়।
বুদ্ধিমান নেভিগেশন উপলব্ধি, পথ পরিকল্পনা, অবস্থান এবং বাধা পরিহার জটিল পরিবেশের মাধ্যমে আরও স্বায়ত্তশাসিত আন্দোলনকে সমর্থন করতে পারে।
সম্প্রসারণযোগ্য প্ল্যাটফর্ম মডুলার সেন্সর এবং সরঞ্জামগুলি একই রোবোটিক বেসকে বিভিন্ন পরিদর্শন, পর্যবেক্ষণ এবং শিল্প কাজের জন্য মানিয়ে নিতে পারে।
কেন চতুর্মুখী গতিশীলতা শিল্প অটোমেশন পরিবর্তন করে
প্রথাগত চাকাযুক্ত রোবটগুলি তুলনামূলকভাবে অনুমানযোগ্য পৃষ্ঠগুলিতে সর্বোত্তম কার্য সম্পাদন করে। সিঁড়ি, পরিখা, আলগা জিনিসপত্র, উঁচু থ্রেশহোল্ড বা অসম ভূখণ্ড রুটে বাধা দিলে তাদের কার্যকারিতা হ্রাস পেতে পারে। ট্র্যাক করা সিস্টেমগুলি কিছু চ্যালেঞ্জিং সারফেস পরিচালনা করতে পারে, তবে আঁটসাঁট জায়গায় এবং যখন পরিবেশে উচ্চতায় ঘন ঘন পরিবর্তন হয় তখন তাদের সীমাবদ্ধতাও রয়েছে।
পায়ের আন্দোলন ভিন্নভাবে সমস্যার কাছে যায়। প্রতিটি পা পৃথকভাবে নিয়ন্ত্রণ করা যেতে পারে, রোবটকে ভূখণ্ড অনুযায়ী তার পা রাখার অনুমতি দেয়। এটি অনিয়মিত পরিবেশের মধ্য দিয়ে চলার সময় ভারসাম্য বজায় রাখার জন্য আরও বিকল্প সরবরাহ করে।
শিল্প অ্যাপ্লিকেশনের জন্য, ব্যবহারিক সুবিধা হল অ্যাক্সেস। একটি রোবট যা আরও ধরণের ভূখণ্ডের মধ্য দিয়ে যেতে পারে তা সম্ভাব্য পরিদর্শন পয়েন্ট, সরঞ্জাম এলাকা, টানেল, ওয়ার্কশপ এবং অন্যান্য অবস্থানে পৌঁছাতে পারে যেখানে একটি প্রচলিত মোবাইল প্ল্যাটফর্মের অতিরিক্ত অবকাঠামোর প্রয়োজন হতে পারে।
- চার পায়ের আন্দোলন পরিবর্তনশীল উচ্চতা এবং অসম স্থল সমর্থন করে।
- স্বায়ত্তশাসিত নেভিগেশন ক্রমাগত ম্যানুয়াল স্টিয়ারিংয়ের প্রয়োজনীয়তা হ্রাস করতে পারে।
- সেন্সর আন্দোলন এবং পরিদর্শন কাজের জন্য পরিবেশগত তথ্য প্রদান করে।
- মডুলার ইন্টারফেস বিভিন্ন অ্যাপ্লিকেশনের জন্য বিভিন্ন সরঞ্জাম ইনস্টল করার অনুমতি দেয়।
- ডিজিটাল ডেটা সংগ্রহ পরবর্তী বিশ্লেষণের সাথে ক্ষেত্রের ক্রিয়াকলাপগুলিকে সংযুক্ত করতে পারে।
মূল নীতিএকটি শিল্প চতুষ্পদ একটি সম্পূর্ণ মোবাইল অপারেটিং সিস্টেম হিসাবে মূল্যায়ন করা উচিত. গতিশীলতা গুরুত্বপূর্ণ, তবে উপলব্ধি, নিয়ন্ত্রণ, সরঞ্জাম একীকরণ, শক্তি এবং ডেটা ফাংশনগুলি নির্ধারণ করে যে গতিশীলতা কতটা দরকারী।
কি কঠিন ভূখণ্ডে পায়ের গতিশীলতা দরকারী করে তোলে?
চতুর্মুখী রোবোটিক্সের জন্য কঠিন ভূখণ্ড হল সবচেয়ে পরিষ্কার প্রয়োগের ক্ষেত্রগুলির মধ্যে একটি। শিল্প সাইটগুলিতে ধাপ, র্যাম্প, পরিখা, সরু হাঁটার পথ, ধ্বংসস্তূপ, কর্দমাক্ত এলাকা, অসম মেঝে এবং পৃষ্ঠের উচ্চতার পরিবর্তন থাকতে পারে। শুধুমাত্র ফ্ল্যাট মেঝেগুলির জন্য ডিজাইন করা একটি প্ল্যাটফর্মের জন্য অতিরিক্ত অবকাঠামোর প্রয়োজন হতে পারে বা নির্দিষ্ট এলাকায় পৌঁছাতে অক্ষম হতে পারে।
একটি চতুর্মুখী রোবট পৃথকভাবে তার পা রাখতে এবং তুলতে পারে, এটি ভূখণ্ডের পরিবর্তনের সাথে সাথে তার শরীরের ভঙ্গি মানিয়ে নিতে দেয়। প্ল্যাটফর্ম এবং মাটির মধ্যে আরও স্থিতিশীল সম্পর্ক বজায় রেখে এটি ঢাল, ধাপ, ফাঁক এবং অনিয়মিত পৃষ্ঠের উপর আন্দোলন সমর্থন করতে পারে।
সিঁড়ি এবং উচ্চতা পরিবর্তন
সিঁড়ি হল ভূখণ্ডের একটি সাধারণ উদাহরণ যা চাকাযুক্ত প্ল্যাটফর্মকে চ্যালেঞ্জ করতে পারে। প্রতিটি চাকাকে পৃষ্ঠের সাথে উপযুক্ত যোগাযোগ বজায় রাখতে হবে, যখন রোবটকে বারবার উল্লম্ব পরিবর্তনগুলি অতিক্রম করতে হবে। একটি পায়ের প্ল্যাটফর্ম পৃথক পা বাড়াতে পারে এবং ধাপগুলির মধ্যে সরানোর জন্য তার ভঙ্গি সামঞ্জস্য করতে পারে।
সঠিক ক্ষমতা এখনও রোবট নকশা, ধাপ জ্যামিতি, নিয়ন্ত্রণ ব্যবস্থা, এবং পরিবেশগত অবস্থার উপর নির্ভর করে। গুরুত্বপূর্ণ ইঞ্জিনিয়ারিং পয়েন্ট হল যে পায়ের কাঠামো অতিরিক্ত চলাচলের বিকল্প সরবরাহ করে যা চাকার নেই।
ঢাল এবং অসম পৃষ্ঠতল
শিল্প পরিবেশের মধ্যে প্রায়ই ঢালু কংক্রিট, নুড়ি, আলগা মাটি, কর্দমাক্ত মাটি, নিষ্কাশন চ্যানেল বা ক্রান্তিকালীন পৃষ্ঠতল অন্তর্ভুক্ত থাকে। একটি চতুর্মুখী প্ল্যাটফর্ম ভূখণ্ডের পরিবর্তনের সাথে সাথে তার পায়ের অবস্থান এবং শরীরের মনোভাবকে মানিয়ে নিতে পারে।
স্থিতিশীল অপারেশন যান্ত্রিক নকশা, উপলব্ধি, গতি নিয়ন্ত্রণ, ট্র্যাকশন এবং ভারসাম্য অ্যালগরিদমের সমন্বয়ের উপর নির্ভর করে। পা শারীরিক নড়াচড়ার ক্ষমতা প্রদান করে, যখন নিয়ন্ত্রণ ব্যবস্থা নির্ধারণ করে কিভাবে সেই ক্ষমতা ব্যবহার করা হয়।
সংকীর্ণ এবং বিশৃঙ্খল স্থান
শিল্প টানেল, ওয়ার্কশপ, পাইপ করিডোর এবং রক্ষণাবেক্ষণ এলাকায় এমন বাধা থাকতে পারে যা উপলব্ধ রুটকে সীমিত করে। একটি কমপ্যাক্ট চতুষ্পদ প্ল্যাটফর্ম একটি অবিচ্ছিন্ন সমতল ড্রাইভিং পৃষ্ঠের প্রয়োজন ছাড়াই এই কয়েকটি স্থানের মধ্য দিয়ে নেভিগেট করতে পারে।
| ভূখণ্ডের অবস্থা | প্রচলিত মোবাইল প্ল্যাটফর্মের জন্য চ্যালেঞ্জ | চতুর্মুখী ডিজাইনের সুবিধা |
|---|---|---|
| ধাপ | উল্লম্ব পরিবর্তনগুলি চাকার যোগাযোগ এবং অগ্রসর গতিতে বাধা দিতে পারে | পৃথক পা উত্তোলন এবং বিভিন্ন উচ্চতা জুড়ে অবস্থান করা যেতে পারে |
| খাড়া ঢাল | হ্রাস ট্র্যাকশন এবং সীমিত শরীরের সমন্বয় আন্দোলন প্রভাবিত করতে পারে | নড়াচড়ার সময় পায়ের অবস্থান এবং শরীরের ভঙ্গি সামঞ্জস্য করা যেতে পারে |
| ধ্বংসস্তুপ | অনিয়মিত যোগাযোগের পৃষ্ঠগুলি চাকা চলাচলকে অস্থির করে তুলতে পারে | স্বতন্ত্র ফুট বসানো বাধাগুলির আলোচনার জন্য আরও বিকল্প প্রদান করে |
| কর্দমাক্ত মাঠ | চাকা বা ট্র্যাক ট্র্যাকশন নরম পৃষ্ঠ জুড়ে পরিবর্তিত হতে পারে | লেগ বসানো যোগাযোগের অবস্থার পরিবর্তনের সাথে খাপ খাইয়ে নিতে পারে |
| ফাঁক এবং গুলি | চাকার সিস্টেমের জন্য ব্রিজিং বা ডিট্যুর প্রয়োজন হতে পারে | পায়ের গতিবিধি নির্বাচিত ভূখণ্ডের বৈশিষ্ট্যগুলির চারপাশে বা তার উপরে নেভিগেট করতে পারে |
ভারসাম্য আন্দোলনের মতোই গুরুত্বপূর্ণ
কঠিন ভূখণ্ডের উপর দিয়ে যেতে সক্ষম হওয়া যথেষ্ট নয়। সেন্সর এবং সরঞ্জাম বহন করার সময় প্ল্যাটফর্মের ভারসাম্য বজায় রাখতে হবে। স্থল উচ্চতায় আকস্মিক পরিবর্তন রোবটের মাধ্যাকর্ষণ কেন্দ্র এবং লোড বিতরণকে প্রভাবিত করতে পারে।
কন্ট্রোল সিস্টেমকে তাই চালচলন, ভঙ্গি, সেন্সর প্রতিক্রিয়া এবং চলাচলের গতি সমন্বয় করতে হবে। অ্যান্টি-শেক এবং অ্যান্টি-টিপ ফাংশন সংজ্ঞায়িত অপারেটিং খামের মধ্যে স্থিতিশীল অপারেশন বজায় রাখতে সাহায্য করতে পারে।
এটি বিশেষভাবে প্রাসঙ্গিক যখন রোবট ক্যামেরা বা পরিমাপের সরঞ্জাম বহন করে। অত্যধিক নড়াচড়া সংগৃহীত ডেটার গুণমান হ্রাস করতে পারে এমনকি যখন রোবট নিজেই খাড়া থাকে।
কোন স্বায়ত্তশাসিত ফাংশন শিল্প অপারেশন উন্নত?
যখন প্ল্যাটফর্মটি ক্রমাগত ম্যানুয়াল স্টিয়ারিংয়ের প্রয়োজন ছাড়াই পুনরাবৃত্তিযোগ্য কাজগুলি সম্পাদন করতে পারে তখন শিল্প রোবোটিক্স আরও কার্যকর হয়ে ওঠে। স্বায়ত্তশাসিত ফাংশনগুলি অপারেটরের কাজের চাপ কমাতে পারে যখন আন্দোলন এবং ডেটা সংগ্রহকে আরও কাঠামোগত করে তোলে।
আধুনিক চতুর্মুখী প্ল্যাটফর্মগুলি পরিবেশগত উপলব্ধি, অবস্থান, রুট পরিকল্পনা, বাধা এড়ানো, কার্য সম্পাদন এবং ডেটা রেকর্ডিংকে একত্রিত করতে পারে। স্বায়ত্তশাসনের ডিগ্রী রোবট স্থাপত্য, সেন্সর, সফ্টওয়্যার, যোগাযোগের অবস্থা এবং অপারেটিং পরিবেশের উপর নির্ভর করে।
পরিবেশগত উপলব্ধি
একটি মোবাইল রোবট স্বায়ত্তশাসিতভাবে নেভিগেট করার আগে, এটির চারপাশের পরিবেশ সম্পর্কে তথ্য প্রয়োজন। সেন্সরগুলি বাধা, ভূখণ্ডের পরিবর্তন, খোলা রুট এবং অন্যান্য প্রাসঙ্গিক বৈশিষ্ট্যগুলি সনাক্ত করতে পারে।
রোবটটি কীভাবে সরানো উচিত তা নির্ধারণ করতে নেভিগেশন সিস্টেম দ্বারা উপলব্ধি ডেটা ব্যবহার করা হয়। পরিবর্তিত পরিবেশে, এই প্রক্রিয়াটি শুধুমাত্র একটি নির্দিষ্ট মানচিত্রের উপর ভিত্তি করে না হয়ে ক্রমাগত চালানোর প্রয়োজন হতে পারে।
পথ পরিকল্পনা এবং বাধা এড়ানো
পথ পরিকল্পনা নির্ধারণ করে কিভাবে রোবট সংজ্ঞায়িত পয়েন্টের মধ্যে ভ্রমণ করতে পারে। বাধা পরিহার করা এটিকে সামঞ্জস্য করতে সাহায্য করে যখন একটি বস্তু পরিকল্পিত রুটকে অবরুদ্ধ করে বা যখন পরিবেশগত অবস্থার পরিবর্তন হয়।
শিল্প পরিদর্শনের জন্য, এটি সরঞ্জামের চারপাশে, সুবিধার মাধ্যমে বা মনোনীত পরিদর্শন পয়েন্টগুলির মধ্যে পুনরাবৃত্তিযোগ্য রুটগুলিকে সমর্থন করতে পারে। অপারেটররা প্রতিটি আন্দোলনকে ম্যানুয়ালি নিয়ন্ত্রণ করার পরিবর্তে পরিদর্শন ফলাফলের উপর বেশি মনোযোগ দিতে পারে।
টাস্ক শিডিউলিং এবং ডেটা সংগ্রহ
একটি স্বায়ত্তশাসিত পরিদর্শন রুটিন সেন্সিং সঙ্গে আন্দোলন একত্রিত করতে পারেন. রোবটটি নির্ধারিত স্থানে ভ্রমণ করতে পারে, ছবি বা সেন্সর রিডিং সংগ্রহ করতে পারে, ফলাফল রেকর্ড করতে পারে এবং তারপর পরবর্তী অবস্থানে যেতে পারে।
এটি একটি ডিজিটাল ওয়ার্কফ্লো তৈরি করে যাতে রোবটের গতিবিধি এবং সংগৃহীত তথ্য সংযুক্ত থাকে। শুধুমাত্র একটি ভিডিও স্ট্রিম তৈরি করার পরিবর্তে, সিস্টেমটি পরিদর্শন ফলাফলের একটি কাঠামোগত রেকর্ড তৈরি করতে পারে।
উপলব্ধি করা
সেন্সর ভূখণ্ড, বাধা, সরঞ্জাম এবং পার্শ্ববর্তী অবস্থা সম্পর্কে তথ্য সংগ্রহ করে।
পরিকল্পনা
নেভিগেশন সিস্টেম উপলব্ধ স্থান এবং কাজের প্রয়োজনীয়তা অনুযায়ী একটি উপযুক্ত রুট নির্ধারণ করে।
আইন
পা এবং নিয়ন্ত্রণ ব্যবস্থা পরিবেশের পরিবর্তনের সাথে খাপ খাইয়ে চলার সময় আন্দোলনের সমন্বয় সাধন করে।
রেকর্ড
পরিদর্শন চিত্র, সেন্সর পরিমাপ, এবং অপারেটিং তথ্য আরও বিশ্লেষণের জন্য সংরক্ষণ করা যেতে পারে।
স্বায়ত্তশাসন পরিবেশের সাথে মেলাতে হবে
স্বায়ত্তশাসিত অপারেশনের অর্থ এই নয় যে প্রতিটি শিল্প পরিবেশ সম্পূর্ণরূপে অনুপস্থিত থাকা উচিত। কিছু পরিবেশে নির্দিষ্ট কাজের আগে সংজ্ঞায়িত তত্ত্বাবধান, দূরবর্তী হস্তক্ষেপ, বা অপারেটর নিশ্চিতকরণ প্রয়োজন।
কর্মপ্রবাহের কোন অংশগুলি নির্ভরযোগ্যভাবে স্বয়ংক্রিয় হতে পারে এবং যেখানে মানুষের সিদ্ধান্ত গ্রহণ উপযোগী থাকে তা সনাক্ত করা একটি আরও বাস্তব পদ্ধতি। নেভিগেশন, বারবার ডেটা সংগ্রহ এবং রুটিন রুট এক্সিকিউশন হল অটোমেশনের জন্য শক্তিশালী প্রার্থী, যখন অস্বাভাবিক ফলাফলের জন্য অতিরিক্ত মানবিক মূল্যায়নের প্রয়োজন হতে পারে।
মাল্টি-সেন্সর উপলব্ধি কি ভূমিকা পালন করে?
উপলব্ধি একটি মোবাইল রোবটকে তার পরিবেশ বুঝতে এবং অ্যাপ্লিকেশন-নির্দিষ্ট কার্য সম্পাদন করার জন্য প্রয়োজনীয় তথ্য দেয়। একটি একক সেন্সর খুব কমই শিল্প পরিচালনার জন্য প্রয়োজনীয় প্রতিটি ধরণের তথ্য সরবরাহ করে।
ভিজ্যুয়াল ক্যামেরা বিস্তারিত ছবি দিতে পারে। থার্মাল সেন্সর তাপমাত্রার পার্থক্য প্রকাশ করতে পারে। দূরত্ব সেন্সর রোবটকে আশেপাশের জ্যামিতি বুঝতে সাহায্য করতে পারে। অন্যান্য সেন্সর স্থানীয়করণ, পরিবেশগত পরিমাপ, বা সরঞ্জাম-নির্দিষ্ট পরিদর্শন সমর্থন করতে পারে।
ভিজ্যুয়াল সেন্সিং
হাই-ডেফিনিশন ক্যামেরা সরঞ্জাম পর্যবেক্ষণ, অবকাঠামো পরীক্ষা, সুবিধা পর্যবেক্ষণ, এবং ডকুমেন্টেশনের জন্য ছবি এবং ভিডিও ক্যাপচার করতে পারে। ভিজ্যুয়াল ডেটা প্রায়শই পরিদর্শনের সূচনা হয় কারণ অপারেটররা সরাসরি উপাদান এবং পৃষ্ঠের চেহারা পর্যালোচনা করতে পারে।
থার্মাল সেন্সিং
থার্মাল ইমেজিং তাপমাত্রার তারতম্য সনাক্ত করতে পারে যা দৃশ্যমান-আলো চিত্রগুলিতে স্পষ্ট নাও হতে পারে। এটি বৈদ্যুতিক সরঞ্জাম, যন্ত্রপাতি, পাওয়ার সিস্টেম এবং অন্যান্য সম্পদের আশেপাশে কার্যকর হতে পারে যেখানে অস্বাভাবিক তাপ নিদর্শনগুলি আরও মূল্যায়নের প্রয়োজন এমন একটি অবস্থা নির্দেশ করতে পারে।
স্থানিক উপলব্ধি
দূরত্ব এবং গভীরতার তথ্য রোবটকে বাধা, করিডোর, পদক্ষেপ এবং পরিবেশের অন্যান্য বৈশিষ্ট্য বুঝতে সাহায্য করতে পারে। এটি নেভিগেশন সমর্থন করে এবং ম্যাপিং এবং স্থানিক ডকুমেন্টেশনেও অবদান রাখতে পারে।
| সেন্সর বিভাগ | প্রাথমিক তথ্য | সম্ভাব্য শিল্প ভূমিকা |
|---|---|---|
| দৃশ্যমান-হালকা ক্যামেরা | ছবি এবং ভিডিও | ভিজ্যুয়াল পরিদর্শন, ডকুমেন্টেশন, সরঞ্জাম পর্যবেক্ষণ |
| থার্মাল ক্যামেরা | তাপমাত্রা নিদর্শন | তাপীয় অবস্থা পরীক্ষা এবং অস্বাভাবিক তাপ সনাক্তকরণ |
| ডেপথ বা রেঞ্জ সেন্সর | দূরত্ব এবং স্থানিক সম্পর্ক | নেভিগেশন, বাধা পরিহার, এবং পরিবেশগত ম্যাপিং |
| এনভায়রনমেন্টাল সেন্সর | সংজ্ঞায়িত পরিবেশগত পরিমাপ | সাইট পর্যবেক্ষণ এবং অ্যাপ্লিকেশন-নির্দিষ্ট ডেটা সংগ্রহ |
কেন সেন্সর ফিউশন ব্যাপার
সেন্সর ফিউশন পরিবেশের আরও সম্পূর্ণ উপস্থাপনা তৈরি করতে বিভিন্ন সেন্সিং উত্স থেকে তথ্য একত্রিত করে। একটি ক্যামেরা একটি বস্তুর চেহারা চিনতে পারে, যখন একটি গভীরতা সেন্সর তার দূরত্ব এবং অবস্থান প্রদান করে।
তাপীয় তথ্য বস্তুর একটি অস্বাভাবিক তাপমাত্রা প্যাটার্ন আছে কিনা তা দেখিয়ে অন্য স্তর যোগ করতে পারে। এই উত্সগুলি একত্রিত করা শুধুমাত্র একটি সেন্সরের উপর নির্ভর করার চেয়ে পরিদর্শন এবং নেভিগেশনকে আরও তথ্যপূর্ণ করে তুলতে পারে।
পেলোড পছন্দ টাস্ক উপর নির্ভর করে
আরো সেন্সর অগত্যা একটি ভাল সিস্টেম মানে না. প্রতিটি অতিরিক্ত উপাদান ওজন, শক্তি প্রয়োজনীয়তা, মাউন্ট সীমাবদ্ধতা, ডেটা-প্রসেসিং চাহিদা, এবং রক্ষণাবেক্ষণ বিবেচনা যোগ করে।
সঠিক পদ্ধতি হল শুধুমাত্র সংজ্ঞায়িত কাজের জন্য প্রয়োজনীয় তথ্য নির্বাচন করা। একটি ভিজ্যুয়াল পরিদর্শন প্ল্যাটফর্মের জন্য পরিবেশগত সেন্সরগুলির একটি বড় সংগ্রহের প্রয়োজন নাও হতে পারে, যখন একটি শিল্প পর্যবেক্ষণ প্রকল্পের জন্য দরকারী ফলাফল তৈরি করতে বিভিন্ন ধরনের ডেটার প্রয়োজন হতে পারে।
কোন পরিদর্শন কার্যগুলি একটি চতুর্মুখী প্ল্যাটফর্ম সমর্থন করতে পারে?
পরিদর্শন হল চতুর্ভুজ রোবোটিক্সের জন্য সবচেয়ে ব্যবহারিক শিল্প অ্যাপ্লিকেশনগুলির মধ্যে একটি কারণ প্ল্যাটফর্মটি এমন জায়গাগুলির মধ্য দিয়ে যেতে পারে যা লোকেদের জন্য অসুবিধাজনক বা চাকার মেশিনগুলির জন্য কঠিন হতে পারে।
রোবট সংজ্ঞায়িত রুট অনুসরণ করতে পারে, পরিদর্শন পয়েন্টে থামতে পারে, ছবি বা সেন্সর ডেটা সংগ্রহ করতে পারে এবং একটি বিশ্লেষণ সিস্টেমে তথ্য ফেরত দিতে পারে। এটি একটি পুনরাবৃত্তিযোগ্য পরিদর্শন কর্মপ্রবাহ তৈরি করে যা একটি সুবিধার অপারেটিং প্রয়োজনীয়তা অনুসারে নির্ধারিত হতে পারে।
কারখানা এবং কর্মশালা পরিদর্শন
উত্পাদন পরিবেশে, সরঞ্জামগুলি প্রায়শই বড় সুবিধা জুড়ে বিতরণ করা হয়। কিছু এলাকা উঁচু, সংকীর্ণ বা মেঝে স্তরের পরিবর্তন দ্বারা পৃথক হতে পারে।
একটি চতুর্মুখী প্ল্যাটফর্ম সুবিধার নির্বাচিত অংশগুলিতে নেভিগেট করতে পারে এবং মেশিন, পাইপলাইন, বৈদ্যুতিক ক্যাবিনেট, কাঠামোগত এলাকা এবং অন্যান্য সংজ্ঞায়িত সম্পদ থেকে ভিজ্যুয়াল তথ্য সংগ্রহ করতে পারে।
শক্তি এবং সরঞ্জাম পর্যবেক্ষণ
তাপীয় এবং ভিজ্যুয়াল সেন্সরগুলিকে সরঞ্জাম পরিদর্শনের জন্য একত্রিত করা যেতে পারে যেখানে তাপমাত্রার পার্থক্য প্রাসঙ্গিক। রোবট পূর্বনির্ধারিত স্থানে ছবি সংগ্রহ করতে পারে এবং ঐতিহাসিক রেকর্ডের সাথে বর্তমান ফলাফলের তুলনা করতে পারে।
টানেল এবং সীমাবদ্ধ-ক্ষেত্র পরিদর্শন
টানেল, পাইপ করিডোর এবং অন্যান্য সংকীর্ণ অঞ্চলগুলি অ্যাক্সেস চ্যালেঞ্জ উপস্থাপন করতে পারে। একটি কমপ্যাক্ট মোবাইল রোবট পরিদর্শন কাজের জন্য উপযুক্ত ক্যামেরা, আলো বা অন্যান্য সেন্সর বহন করার সময় এই ধরনের স্থানগুলিতে প্রবেশ করতে পারে।
অবকাঠামো পর্যবেক্ষণ
অবকাঠামোগত সম্পদ প্রায়ই অনুরূপ এলাকায় পুনরাবৃত্তি পরিদর্শন প্রয়োজন. একটি পুনরাবৃত্তিযোগ্য রোবট রুট চিত্র সংগ্রহকে মানসম্মত করতে এবং একটি সামঞ্জস্যপূর্ণ অপারেটিং ক্রম প্রদান করতে সহায়তা করতে পারে।
- নিয়মিত পরিদর্শন:পূর্বনির্ধারিত রুট অনুসরণ করুন এবং পুনরাবৃত্ত ভিজ্যুয়াল বা সেন্সর ডেটা সংগ্রহ করুন।
- সরঞ্জাম পর্যবেক্ষণ:অবস্থা মূল্যায়নের জন্য চাক্ষুষ এবং তাপীয় তথ্য একত্রিত করুন।
- কাঠামোগত পর্যবেক্ষণ:নির্বাচিত পৃষ্ঠ, জয়েন্ট, পাইপ এবং অন্যান্য শারীরিক সম্পদের ছবি ক্যাপচার করুন।
- ডেটা ডকুমেন্টেশন:পরবর্তী তুলনা এবং বিশ্লেষণের জন্য সময়-স্ট্যাম্পযুক্ত পরিদর্শন রেকর্ড তৈরি করুন।
পরিদর্শন সুবিধাসবচেয়ে দরকারী অটোমেশন শুধুমাত্র একটি হাঁটা পরিদর্শন রুট প্রতিস্থাপন করা হয় না. এটি একটি পুনরাবৃত্তিযোগ্য চক্র তৈরি করছে যেখানে আন্দোলন, সংবেদন, ডেটা রেকর্ডিং এবং পরবর্তী বিশ্লেষণ সংযুক্ত রয়েছে।
পরিদর্শন তথ্য কাঠামোগত করা উচিত
ইমেজ একটি বড় সংগ্রহ স্বয়ংক্রিয়ভাবে দরকারী নয়. সিস্টেমটিকে নির্দিষ্ট অবস্থান, সরঞ্জাম, রুট বা পরিদর্শন পয়েন্টগুলির সাথে ডেটা সংযুক্ত করা উচিত যাতে অপারেটররা বুঝতে পারে যে প্রতিটি পর্যবেক্ষণ কোথা থেকে এসেছে।
যখন একটি রোবোটিক পরিদর্শন ব্যবস্থা উপযুক্ত সফ্টওয়্যারের সাথে একত্রিত হয়, তখন প্রাপ্ত তথ্য প্রবণতা বিশ্লেষণ, রক্ষণাবেক্ষণ পরিকল্পনা এবং ফলো-আপ পরিদর্শনকে সমর্থন করতে পারে। সঠিক কর্মপ্রবাহ সুবিধা এবং প্রয়োজনীয় তথ্যের উপর নির্ভর করে।
মডুলার সরঞ্জাম প্ল্যাটফর্মে কী যোগ করতে পারে?
মডুলারিটি একটি রোবোটিক প্ল্যাটফর্মকে সরঞ্জাম পরিবর্তন বা যোগ করে বিভিন্ন কাজ সমর্থন করতে দেয়। এটি শিল্প পরিবেশে বিশেষভাবে কার্যকর যেখানে বিভিন্ন ধরণের পরিদর্শন এবং পর্যবেক্ষণের প্রয়োজন হতে পারে।
সম্ভাব্য সরঞ্জামগুলির মধ্যে দৃশ্যমান-আলো ক্যামেরা, তাপীয় ইমেজিং সিস্টেম, গ্যাস ডিটেক্টর, আলোক ইউনিট, যোগাযোগ ডিভাইস, পরিবেশগত সেন্সর এবং অন্যান্য টাস্ক-নির্দিষ্ট মডিউল অন্তর্ভুক্ত রয়েছে। সঠিক কনফিগারেশন রোবটের লোড ক্ষমতা, বৈদ্যুতিক সিস্টেম, মাউন্টিং ইন্টারফেস এবং অপারেটিং অবস্থার উপর নির্ভর করে।
পরিদর্শন সরঞ্জাম
ক্যামেরা এবং থার্মাল ইমেজিং সিস্টেম রোবটটিকে একটি মোবাইল পরিদর্শন প্ল্যাটফর্মে রূপান্তর করতে পারে। ভিজ্যুয়াল ক্যামেরাগুলি শারীরিক অবস্থার নথিভুক্ত করতে পারে, যখন তাপ সেন্সরগুলি তাপ বিতরণ সম্পর্কে অতিরিক্ত তথ্য সরবরাহ করতে পারে।
পরিবেশগত সরঞ্জাম
গ্যাস এবং পরিবেশগত সেন্সর রোবটকে এমন এলাকা থেকে পরিমাপ সংগ্রহ করার অনুমতি দিতে পারে যা ম্যানুয়াল অ্যাক্সেসের জন্য সুবিধাজনক নাও হতে পারে। এটি শিল্প সুবিধা, টানেল, ওয়ার্কশপ এবং অন্যান্য সংজ্ঞায়িত পরিবেশে কর্মপ্রবাহ পর্যবেক্ষণ করতে সহায়তা করতে পারে।
আলো এবং যোগাযোগ সরঞ্জাম
আলো মডিউলগুলি অন্ধকার এলাকায় চিত্রের গুণমান উন্নত করতে পারে এবং সীমিত আলোকসজ্জা সহ অবস্থানগুলিতে অপারেশন সমর্থন করতে পারে। যোগাযোগের সরঞ্জামগুলি অপারেটরদের অপারেটিং এলাকায় কর্মীদের সাথে তথ্য বিনিময় করার অনুমতি দিতে পারে।
ভিজ্যুয়াল মডিউল চাক্ষুষ পরিদর্শন, ডকুমেন্টেশন, এবং সরঞ্জাম পর্যবেক্ষণের জন্য ছবি এবং ভিডিও ক্যাপচার করে।
তাপীয় মডিউল প্রচলিত চাক্ষুষ পরিদর্শন পরিপূরক তাপমাত্রা-সম্পর্কিত তথ্য প্রদান করে।
পরিবেশগত মডিউল অ্যাপ্লিকেশন অনুযায়ী সংজ্ঞায়িত গ্যাস, বায়ু, বা অন্যান্য পরিবেশগত পরিমাপ সংগ্রহ করে।
মডুলারিটির সংজ্ঞায়িত ইন্টারফেস থাকা উচিত
একটি মডুলার সিস্টেম কেবল তখনই ব্যবহারিক হয় যখন অপ্রয়োজনীয় সামঞ্জস্য সমস্যা তৈরি না করেই সরঞ্জামগুলি ইনস্টল করা যায়। মাউন্টিং পয়েন্ট, বৈদ্যুতিক সংযোগ, ডেটা ইন্টারফেস, শারীরিক মাত্রা এবং ওজন সীমা স্পষ্টভাবে সংজ্ঞায়িত করা উচিত।
মানসম্মত ইন্টারফেস সরঞ্জাম কনফিগারেশনের মধ্যে পরিবর্তন সহজ করতে পারে। একই সময়ে, বিশেষায়িত প্রকল্পগুলির জন্য কাস্টম বন্ধনী, হাউজিং বা পাওয়ার ব্যবস্থার প্রয়োজন হতে পারে যখন স্ট্যান্ডার্ড ইন্টারফেসগুলি অ্যাপ্লিকেশনের প্রয়োজনীয়তাগুলি পূরণ করে না।
শক্তি এবং ওজন একসাথে বিবেচনা করা আবশ্যক
প্রতিটি যোগ করা মডিউল সম্পূর্ণ অপারেটিং কনফিগারেশন পরিবর্তন করে। একটি ভারী সেন্সর পা এবং প্রপালশন সিস্টেম দ্বারা বাহিত লোড বৃদ্ধি করে। অতিরিক্ত ইলেকট্রনিক্স বৈদ্যুতিক খরচ বাড়াতে পারে। একটি বড় আবাসন মাধ্যাকর্ষণ কেন্দ্রকে প্রভাবিত করতে পারে বা রোবটের চলাচলকে সীমাবদ্ধ করতে পারে।
বেস প্ল্যাটফর্ম এবং এর সরঞ্জামগুলির মধ্যে যান্ত্রিক এবং বৈদ্যুতিক সম্পর্কের প্রতি যথেষ্ট মনোযোগ দিয়ে রোবটটি তৈরি করা হলে মডুলার ডিজাইনটি সর্বোত্তম কাজ করে।
প্ল্যাটফর্মটি কোন শর্তগুলির জন্য ডিজাইন করা উচিত?
শিল্প পরিবেশ উল্লেখযোগ্যভাবে পরিবর্তিত হয়। একটি কর্মশালার মেঝে একটি বহিরঙ্গন নির্মাণ এলাকা থেকে বিভিন্ন চ্যালেঞ্জ উপস্থাপন করে, যখন একটি টানেল একটি খোলা শিল্প সাইট থেকে বিভিন্ন সীমাবদ্ধতার পরিচয় দেয়।
একটি রোবোটিক প্ল্যাটফর্ম নির্বাচন বা বিকাশ করার আগে, পরিবেশগত অবস্থাগুলি পরিষ্কারভাবে সংজ্ঞায়িত করা উচিত। এই অবস্থাগুলি গঠন, সেন্সর, আন্দোলনের অ্যালগরিদম, সিলিং, ব্যাটারি আচরণ এবং রক্ষণাবেক্ষণের প্রয়োজনীয়তাগুলিকে প্রভাবিত করে।
বৃষ্টি এবং আর্দ্রতা
বহিরঙ্গন পরিবেশ রোবটিক সরঞ্জামগুলিকে বৃষ্টি, স্প্ল্যাশিং জল এবং উচ্চ আর্দ্রতায় উন্মুক্ত করতে পারে। উপযুক্ত সুরক্ষা স্তর প্ল্যাটফর্ম নকশা এবং উদ্দেশ্য অপারেটিং পরিবেশের উপর নির্ভর করে।
আর্দ্রতা সেন্সর এবং সংযোগকারীকেও প্রভাবিত করতে পারে। বারবার আউটডোর অপারেশনের জন্য, এই উপাদানগুলিকে গৌণ বিবরণ হিসাবে বিবেচনা না করে যান্ত্রিক এবং বৈদ্যুতিক নকশার সময় বিবেচনা করা উচিত।
ধুলো এবং আলগা উপকরণ
শিল্প সাইটগুলিতে ধুলো, বালি, ধ্বংসাবশেষ বা অন্যান্য কণা পদার্থ থাকতে পারে। এই ধরনের উপকরণ চলন্ত প্রক্রিয়ায় প্রবেশ করতে পারে বা সেন্সরের দৃশ্যমানতাকে প্রভাবিত করতে পারে।
সুরক্ষা, পরিষ্কারের পদ্ধতি, রক্ষণাবেক্ষণ অ্যাক্সেস, এবং উপাদান নির্বাচন তাই প্রকৃত সাইটের অবস্থার প্রতিফলন করা উচিত।
তাপমাত্রা
ব্যাটারি কর্মক্ষমতা, ইলেকট্রনিক্স, সেন্সর, এবং যান্ত্রিক উপকরণ তাপমাত্রা পরিবর্তনের জন্য ভিন্নভাবে প্রতিক্রিয়া জানাতে পারে। বিস্তৃত তাপমাত্রার অবস্থার জন্য উদ্দিষ্ট একটি প্ল্যাটফর্ম অপারেশন চলাকালীন প্রত্যাশিত প্রকৃত পরিসরের বিপরীতে মূল্যায়ন করা উচিত।
কম্পন এবং প্রভাব
পায়ের নড়াচড়া বারবার যান্ত্রিক গতির সৃষ্টি করে, যখন রুক্ষ ভূখণ্ড অতিরিক্ত ধাক্কা দিতে পারে। সংবেদনশীল সেন্সর এবং ইলেকট্রনিক সরঞ্জাম তাই উপযুক্ত মাউন্ট এবং সুরক্ষা প্রয়োজন।
| পরিবেশগত ফ্যাক্টর | সম্ভাব্য প্রভাব | নকশা বিবেচনা |
|---|---|---|
| আর্দ্রতা | সংযোগকারী, ইলেকট্রনিক্স, এবং সেন্সর প্রভাবিত করতে পারে | উপযুক্ত ঘের, sealing, এবং রক্ষণাবেক্ষণ পদ্ধতি |
| ধুলো | যান্ত্রিক বা ইলেকট্রনিক এলাকায় প্রবেশ করতে পারেন | সুরক্ষা, পরিচ্ছন্নতার অ্যাক্সেস এবং উপযুক্ত উপাদান নির্বাচন |
| তাপমাত্রা | ব্যাটারি এবং ইলেকট্রনিক আচরণ প্রভাবিত করতে পারে | সংজ্ঞায়িত অপারেটিং পরিসীমা এবং প্রাসঙ্গিক পরিবেশগত মূল্যায়ন |
| কম্পন | সেন্সর ডেটা এবং যান্ত্রিক উপাদানগুলিকে প্রভাবিত করতে পারে | উপযুক্ত মাউন্টিং, স্ট্রাকচারাল ডিজাইন এবং কম্পন মূল্যায়ন |
| প্রভাব | পা, হাউজিং, মাউন্ট এবং ইলেকট্রনিক্স স্ট্রেস করতে পারে | সংজ্ঞায়িত অবস্থার অধীনে কাঠামোগত সুরক্ষা এবং বৈধতা |
পরিবেশ সঠিক কনফিগারেশন নির্ধারণ করে
এমন কোন সার্বজনীন কনফিগারেশন নেই যা প্রতিটি শিল্প সাইটের জন্য আদর্শ। রোবট নির্বাচন করার আগে অপারেটিং পরিবেশ নথিভুক্ত করা উচিত।
দরকারী তথ্য অভ্যন্তরীণ বা বহিরঙ্গন অপারেশন, পৃষ্ঠের ধরন, তাপমাত্রা পরিসীমা, ধুলো বা আর্দ্রতার উপস্থিতি, করিডোরের প্রস্থ, সিঁড়ির মাত্রা, প্রত্যাশিত বাধা, প্রয়োজনীয় পেলোড এবং যোগাযোগের অবস্থা অন্তর্ভুক্ত করতে পারে।
চতুর্মুখী রোবটগুলি কীভাবে কঠিন কাজের এলাকায় এক্সপোজার কমাতে পারে?
ইন্ডাস্ট্রিয়াল রোবোটিক্সের একটি গুরুত্বপূর্ণ প্রয়োগ হল লোকেদের প্রবেশ করা কঠিন, অস্বস্তিকর, বা রুটিন ম্যানুয়াল পরিদর্শনের জন্য অনুপযুক্ত স্থানে প্রবেশের প্রয়োজনীয়তা হ্রাস করা।
একটি মোবাইল রোবট ক্যামেরা এবং সেন্সরকে নির্দিষ্ট এলাকায় নিয়ে যেতে পারে যখন অপারেটররা আরও সুবিধাজনক নিয়ন্ত্রণ অবস্থানে থাকে। এটি পরিদর্শন এবং ডেটা সংগ্রহকে সমর্থন করতে পারে কর্মীদের শারীরিকভাবে প্রতিটি পরিদর্শন রুট অনুসরণ করার প্রয়োজন ছাড়াই।
রুটিন এক্সপোজার হ্রাস
কিছু শিল্প কাজ গরম, ধুলোবালি, ভেজা, কোলাহলপূর্ণ, সংকীর্ণ বা অন্যথায় কঠিন পরিবেশের মধ্য দিয়ে বারবার চলাচল করে। রুটিন ডেটা সংগ্রহের জন্য একটি মোবাইল প্ল্যাটফর্ম ব্যবহার করা ফ্রিকোয়েন্সি হ্রাস করতে পারে যার সাথে কর্মীদের সেই এলাকায় প্রবেশ করতে হবে।
রোবট মানুষের হস্তক্ষেপের জন্য সমস্ত প্রয়োজনীয়তা দূর করে না। রোবটের ক্ষমতার বাইরে রক্ষণাবেক্ষণ, অস্বাভাবিক অনুসন্ধান, মেরামত এবং কাজগুলির জন্য এখনও প্রশিক্ষিত কর্মীদের প্রয়োজন হতে পারে। উদ্দেশ্য হল উপযুক্ত পরিদর্শন এবং পর্যবেক্ষণ কার্যক্রমকে আরও নিয়ন্ত্রিত অপারেটিং মডেলে স্থানান্তর করা।
দূরবর্তী পর্যবেক্ষণ এবং যোগাযোগ
ক্যামেরা এবং কমিউনিকেশন মডিউল অপারেটরদের পরিদর্শন করা যন্ত্রপাতির পাশে দাঁড়ানোর প্রয়োজন ছাড়াই ক্ষেত্র থেকে তথ্য সরবরাহ করতে পারে।
রক্ষণাবেক্ষণ দলের জন্য, এটি প্রাথমিক চেকের সময় কার্যকর হতে পারে। একটি রোবট প্রথমে ভিজ্যুয়াল তথ্য সংগ্রহ করতে পারে, যা প্রযুক্তিবিদদের এলাকায় প্রবেশ করার আগে কী ধরনের ফলো-আপ কাজের প্রয়োজন হতে পারে তা নির্ধারণ করতে দেয়।
ঝুঁকি হ্রাস সিস্টেম নকশা উপর নির্ভর করে
একটি রোবট স্বয়ংক্রিয়ভাবে নিরাপদ নয় কারণ এটি দূরবর্তী। সম্পূর্ণ সিস্টেমের উপযুক্ত নেভিগেশন, বাধা এড়ানো, যোগাযোগ, জরুরী পদ্ধতি, রক্ষণাবেক্ষণ অনুশীলন এবং অপারেটিং সীমা প্রয়োজন।
তাই রোবটকে মানুষের কাজের জন্য সর্বজনীন প্রতিস্থাপনের পরিবর্তে সংজ্ঞায়িত ক্ষমতা সহ একটি প্রকৌশল সরঞ্জাম হিসাবে বিবেচনা করা উচিত।
- কোন কাজগুলি দূরবর্তীভাবে সম্পাদন করা যেতে পারে তা নির্ধারণ করুন।
- রোবটের জন্য নিরাপদ অপারেটিং সীমানা স্থাপন করুন।
- উপযুক্ত যোগাযোগ এবং জরুরী নিয়ন্ত্রণ ফাংশন প্রদান.
- অপারেটিং শর্ত অনুযায়ী সেন্সর এবং যান্ত্রিক উপাদান বজায় রাখুন।
- রোবটের নির্ধারিত ক্ষমতার বাইরের পরিস্থিতিতে মানুষের হস্তক্ষেপ উপলব্ধ রাখুন।
কিভাবে সরঞ্জাম এবং সেন্সর একত্রিত করা উচিত?
ইকুইপমেন্ট ইন্টিগ্রেশন নির্ধারণ করে যে রোবট গতিশীলতা, ভারসাম্য, পাওয়ার প্রাপ্যতা, বা ডেটার গুণমানের সাথে আপস না করে তার উদ্দেশ্যমূলক কাজটি সম্পাদন করতে পারে কিনা। একটি বেঞ্চে ভাল কাজ করে এমন একটি সেন্সর একটি চলমান চতুষ্পদ প্ল্যাটফর্মে ইনস্টল করার পরে একটি ভিন্ন মাউন্টিং কাঠামোর প্রয়োজন হতে পারে।
যান্ত্রিক মাউন্টিং
ইনস্টলেশন এবং রক্ষণাবেক্ষণের জন্য পর্যাপ্ত অ্যাক্সেস বজায় রাখার সময় মাউন্টিং পয়েন্টগুলিকে নিরাপদে সরঞ্জামগুলিকে সমর্থন করা উচিত। সরঞ্জামের অবস্থানও গুরুত্বপূর্ণ কারণ এটি মাধ্যাকর্ষণ কেন্দ্র এবং রোবটের চলাচলকে প্রভাবিত করতে পারে।
ক্যামেরা এবং সেন্সরগুলির জন্য যেগুলির জন্য একটি স্থিতিশীল দৃশ্যের প্রয়োজন, মাউন্টিং সিস্টেমের নড়াচড়া এবং কম্পন বিবেচনা করা উচিত। রোবটের পা বা অন্যান্য উপাদানগুলিতে হস্তক্ষেপ না করেই সরঞ্জামগুলির একটি উপযুক্ত ক্ষেত্র দেখার প্রয়োজন।
বৈদ্যুতিক ইন্টিগ্রেশন
প্রতিটি যোগ করা মডিউল একটি বৈদ্যুতিক প্রয়োজনীয়তা তৈরি করে। ক্যামেরা, থার্মাল সিস্টেম, কম্পিউটিং মডিউল, আলো, যোগাযোগ সরঞ্জাম এবং পরিবেশগত সেন্সরগুলির বিভিন্ন ভোল্টেজ এবং বর্তমান প্রয়োজনীয়তা থাকতে পারে।
রোবটের ব্যাটারি এবং নিয়ন্ত্রণ ইলেকট্রনিক্সের সাথে সামঞ্জস্য বজায় রেখে পাওয়ার আর্কিটেকচারে এই লোডগুলিকে মিটমাট করা দরকার।
ডেটা ইন্টিগ্রেশন
আধুনিক রোবোটিক সিস্টেমগুলি প্রচুর পরিমাণে ইমেজ, সেন্সর এবং নেভিগেশন ডেটা তৈরি করতে পারে। সিস্টেমের সংজ্ঞায়িত করা উচিত কিভাবে তথ্য সংগ্রহ করা হয়, প্রেরণ করা হয়, সংরক্ষণ করা হয় এবং প্রক্রিয়া করা হয়।
পরিদর্শন অ্যাপ্লিকেশনগুলির জন্য, ডেটা আদর্শভাবে অবস্থান এবং সময়ের তথ্যের সাথে সংযুক্ত থাকা উচিত যাতে পরবর্তী বিশ্লেষণটি ঠিক কোথায় একটি নির্দিষ্ট পর্যবেক্ষণ সংগ্রহ করা হয়েছিল তা সনাক্ত করতে পারে।
| ইন্টিগ্রেশন এলাকা | মূল প্রশ্ন | সম্ভাব্য প্রভাব |
|---|---|---|
| ওজন | রোবট কি সম্পূর্ণ সরঞ্জাম প্যাকেজ বহন করতে পারে? | গতিশীলতা, ভারসাম্য এবং যান্ত্রিক লোডকে প্রভাবিত করে |
| অবস্থান | কোথায় যন্ত্রপাতি মাউন্ট করা উচিত? | মাধ্যাকর্ষণ কেন্দ্র, দৃশ্যের ক্ষেত্র এবং আন্দোলনকে প্রভাবিত করতে পারে |
| শক্তি | কি বৈদ্যুতিক ইনপুট প্রয়োজন? | ব্যাটারি এবং পাওয়ার-ম্যানেজমেন্টের প্রয়োজনীয়তা পরিবর্তন করে |
| ডেটা | কিভাবে তথ্য প্রেরণ বা সংরক্ষণ করা হবে? | যোগাযোগ এবং প্রক্রিয়াকরণ আর্কিটেকচার নির্ধারণ করে |
| রক্ষণাবেক্ষণ | মডিউল অ্যাক্সেস এবং প্রতিস্থাপন করা যাবে? | সেবাযোগ্যতা এবং অপারেটিং ধারাবাহিকতা প্রভাবিত করে |
স্থাপনার আগে ইন্টিগ্রেশনের পরিকল্পনা করা উচিত
প্রারম্ভিক পরিকল্পনা ব্লক করা সেন্সর, অ্যাক্সেসযোগ্য সংযোগকারী, অপর্যাপ্ত ব্যাটারির ক্ষমতা, বা অস্থির সরঞ্জাম মাউন্ট করার মতো সমস্যাগুলি প্রতিরোধ করতে পারে।
দরকারী প্রযুক্তিগত তথ্যের মধ্যে রয়েছে সরঞ্জামের মাত্রা, ওজন, বিদ্যুৎ খরচ, সংযোগকারীর স্পেসিফিকেশন, যোগাযোগের ইন্টারফেস, মাউন্ট করার প্রয়োজনীয়তা, অপারেটিং তাপমাত্রা এবং প্রত্যাশিত পরিবেশগত এক্সপোজার।
একবার এই পরামিতিগুলি জানা হয়ে গেলে, রোবোটিক প্ল্যাটফর্মটিকে একটি সম্পূর্ণ সিস্টেম হিসাবে মূল্যায়ন করা যেতে পারে, পরে যোগ করা সরঞ্জাম সহ একটি বেস রোবট হিসাবে নয়।
একটি প্ল্যাটফর্ম নির্বাচন করার আগে ক্রেতাদের কি মূল্যায়ন করা উচিত?
একটি চতুর্মুখী রোবট নির্বাচন করা চেহারা বা একক পারফরম্যান্স নম্বরের পরিবর্তে অ্যাপ্লিকেশন দিয়ে শুরু করা উচিত। একটি প্রযুক্তিগতভাবে উন্নত প্ল্যাটফর্ম এখনও অনুপযুক্ত হতে পারে যদি এটি প্রয়োজনীয় ভূখণ্ডে নেভিগেট করতে না পারে, প্রয়োজনীয় সরঞ্জাম বহন করতে পারে, প্রত্যাশিত পরিস্থিতিতে কাজ করতে পারে বা প্রয়োজনীয় ডেটা সরবরাহ করতে পারে না।
পরিবেশ দিয়ে শুরু করুন
পৃষ্ঠতল, ঢাল, সিঁড়ি, করিডোর, বাধা, তাপমাত্রা, আর্দ্রতা, ধুলো এবং অন্যান্য পরিবেশগত বৈশিষ্ট্যগুলি নথিভুক্ত করুন। এই কারণগুলি নির্ধারণ করে যে প্ল্যাটফর্মের কী ধরনের গতিশীলতা এবং সুরক্ষা প্রয়োজন।
অপারেটিং টাস্ক সংজ্ঞায়িত করুন
রোবট পরিদর্শন, পর্যবেক্ষণ, তথ্য সংগ্রহ, পরিবহন, সরঞ্জাম পর্যবেক্ষণ, বা অন্য সংজ্ঞায়িত ফাংশন সঞ্চালন করবে কিনা তা চিহ্নিত করুন। কাজটি যে সরঞ্জামগুলি ইনস্টল করা দরকার তা নির্ধারণ করে।
গতিশীলতা মূল্যায়ন করুন
হাঁটার সামর্থ্য বেশি দেখে। সিঁড়ি আরোহণ, ঢাল হ্যান্ডলিং, বাধা আলোচনা, স্থিতিশীলতা, চলাচলের গতি, বাঁক নেওয়ার ক্ষমতা, এবং সাইটে প্রত্যাশিত প্রকৃত পৃষ্ঠের অবস্থার কার্যকারিতা বিবেচনা করুন।
পেলোড ক্ষমতা এবং ইন্টিগ্রেশন পরীক্ষা করুন
ক্যামেরা, সেন্সর, যোগাযোগ যন্ত্র, মাউন্টিং স্ট্রাকচার, ব্যাটারি এবং অন্যান্য আনুষাঙ্গিক সহ সম্পূর্ণ সরঞ্জাম প্যাকেজ মূল্যায়ন করা উচিত।
স্বায়ত্তশাসিত ফাংশন পর্যালোচনা করুন
সিস্টেমটি প্রকল্পের প্রয়োজনীয় স্তরে রুট পরিকল্পনা, বাধা এড়ানো, অবস্থান, স্বয়ংক্রিয় ডেটা সংগ্রহ, টাস্ক শিডিউলিং এবং দূরবর্তী পর্যবেক্ষণ সমর্থন করতে পারে কিনা তা নির্ধারণ করুন।
- ভূখণ্ড:কোন পৃষ্ঠতল, সিঁড়ি, ঢাল, এবং বাধা রোবট আলোচনা করতে হবে?
- কাজ:রোবটকে কোন শারীরিক ক্রিয়া বা তথ্য প্রদান করতে হবে?
- পেলোড:কোন যন্ত্রপাতি বহন করতে হবে এবং এর ওজন কত?
- শক্তি:প্ল্যাটফর্ম এবং ইনস্টল করা সরঞ্জামের সম্মিলিত বৈদ্যুতিক চাহিদা কী?
- স্বায়ত্তশাসন:অপারেটিং কর্মপ্রবাহের কোন অংশগুলির স্বয়ংক্রিয় সম্পাদনের প্রয়োজন?
- পরিবেশ:কোন তাপমাত্রা, ধুলো, আর্দ্রতা, কম্পন, বা প্রভাবের অবস্থা প্রত্যাশিত?
- রক্ষণাবেক্ষণ:কিভাবে সেন্সর, ব্যাটারি, পা এবং অন্যান্য উপাদান পরিদর্শন এবং পরিসেবা করা হবে?
নির্বাচন নীতিসর্বোত্তম প্ল্যাটফর্ম অগত্যা দীর্ঘতম স্পেসিফিকেশন শীট সহ এক নয়। এটি সেই যার গতিশীলতা, সংবেদন, শক্তি, সরঞ্জাম একীকরণ, স্বায়ত্তশাসন এবং রক্ষণাবেক্ষণের বৈশিষ্ট্যগুলি প্রকৃত অপারেটিং পরিবেশের সাথে মেলে।
একটি স্ট্রাকচার্ড ডিপ্লয়মেন্ট প্রক্রিয়া দেখতে কেমন?
একটি কাঠামোগত স্থাপনা প্রক্রিয়া একটি সাধারণ রোবোটিক্স ধারণাকে স্পষ্ট প্রযুক্তিগত প্রয়োজনীয়তা সহ একটি অপারেটিং সিস্টেমে পরিণত করতে সহায়তা করে। এটি শিল্প অ্যাপ্লিকেশনের জন্য বিশেষভাবে গুরুত্বপূর্ণ কারণ রোবটকে অবশ্যই বিদ্যমান পরিবেশ, সরঞ্জাম, পদ্ধতি এবং ডেটা সিস্টেমের সাথে কাজ করতে হবে।
- অপারেটিং দৃশ্যকল্প সংজ্ঞায়িত করুন:সাইটের লেআউট, ভূখণ্ড, পরিবেশগত অবস্থা, অপারেটিং রুট এবং লক্ষ্য কাজগুলি রেকর্ড করুন।
- প্রয়োজনীয় সরঞ্জাম সনাক্ত করুন:কোন ক্যামেরা, থার্মাল সেন্সর, পরিবেশগত ডিভাইস, আলো ইউনিট, বা যোগাযোগ মডিউল প্রয়োজন তা নির্ধারণ করুন।
- সিস্টেম প্যারামিটার স্থাপন করুন:ওজন, মাত্রা, পাওয়ার প্রয়োজনীয়তা, ডেটা ইন্টারফেস, মাউন্টিং অবস্থান এবং রক্ষণাবেক্ষণ অ্যাক্সেস নিশ্চিত করুন।
- অপারেটিং রুট তৈরি করুন:অ্যাপ্লিকেশনের জন্য প্রয়োজনীয় এলাকা, চেকপয়েন্ট, নেভিগেশন পাথ এবং পরিদর্শন ক্রম সংজ্ঞায়িত করুন।
- গতিশীলতা যাচাই করুন:সিঁড়ি, ঢাল, প্রতিবন্ধকতা এবং ট্রানজিশনাল সারফেস সহ প্রকৃত ভূখণ্ডে চলাচলের মূল্যায়ন করুন।
- সরঞ্জাম যাচাই করুন:নড়াচড়ার সময় ছবির গুণমান, সেন্সর রিডিং, যোগাযোগ এবং সরঞ্জামের স্থায়িত্ব পরীক্ষা করুন।
- অপারেটিং পদ্ধতি স্থাপন করুন:চার্জিং, রক্ষণাবেক্ষণ, ডেটা পর্যালোচনা, হস্তক্ষেপ, এবং জরুরী পদ্ধতি সংজ্ঞায়িত করুন।
সাইট টেস্টিং গুরুত্বপূর্ণ
ল্যাবরেটরি পরীক্ষাগুলি একটি বাস্তব সুবিধার প্রতিটি বৈশিষ্ট্য পুনরুত্পাদন করতে পারে না। যখনই ব্যবহারিক হয় তখন প্রতিনিধি অপারেটিং অবস্থার অধীনে রোবটটির মূল্যায়ন করা উচিত।
সাইট টেস্টিং এমন বিবরণ প্রকাশ করতে পারে যা সাধারণ বিকাশের সময় সনাক্ত করা কঠিন। একটি করিডোর প্রত্যাশার চেয়ে সংকীর্ণ হতে পারে। একটি সিঁড়ি একটি অস্বাভাবিক উচ্চতা থাকতে পারে। একটি নির্দিষ্ট পৃষ্ঠ কম ট্র্যাকশন প্রদান করতে পারে. আলোর অবস্থা ক্যামেরার কর্মক্ষমতা হ্রাস করতে পারে।
এই ফলাফলগুলি তখন রুট পরিকল্পনা, সরঞ্জাম বসানো, সেন্সর কনফিগারেশন, বা অপারেটিং পদ্ধতিগুলি সামঞ্জস্য করতে ব্যবহার করা যেতে পারে।
ডেটা ওয়ার্কফ্লো রোবট দিয়ে ডিজাইন করা উচিত
পরিদর্শন অটোমেশন শুধুমাত্র তখনই মান তৈরি করে যখন সংগৃহীত তথ্য ব্যবহার করা যায়। একটি দরকারী সিস্টেমকে সংজ্ঞায়িত করা উচিত যে কীভাবে চিত্র এবং সেন্সর রিডিংগুলি সংরক্ষণ করা হয়, কীভাবে তারা অবস্থানের সাথে যুক্ত হয়, কীভাবে অস্বাভাবিকতা চিহ্নিত করা হয় এবং কীভাবে অপারেটররা ফলাফলগুলি পর্যালোচনা করে।
পুনরাবৃত্ত পরিদর্শনের জন্য, ঐতিহাসিক রেকর্ডগুলি তুলনা করার জন্য একটি ভিত্তি প্রদান করতে পারে। রোবট একই রুট এবং ভিউপয়েন্ট ব্যবহার করে ডেটা সংগ্রহ করতে পারে, সময়ের সাথে সাথে পরিবর্তনগুলি সনাক্ত করা সহজ করে তোলে।
রক্ষণাবেক্ষণ অবশ্যই স্থাপনার অংশ হতে হবে
একটি মোবাইল রোবটে যান্ত্রিক এবং ইলেকট্রনিক উপাদান রয়েছে যা বারবার নড়াচড়ার অভিজ্ঞতা দেয়। পা, জয়েন্ট, মোটর, সেন্সর, সংযোগকারী, ব্যাটারি এবং প্রতিরক্ষামূলক আবাসনগুলির জন্য উপযুক্ত রক্ষণাবেক্ষণ প্রয়োজন।
রুটিন পরিদর্শন তাই শুরু থেকে অপারেটিং পরিকল্পনা অন্তর্ভুক্ত করা উচিত. মূল উপাদানগুলিতে সহজ অ্যাক্সেস এবং স্পষ্ট প্রতিস্থাপন পদ্ধতি দীর্ঘমেয়াদী অপারেশনকে আরও বাস্তব করতে পারে।
ইন্ডাস্ট্রিয়াল চতুর্মুখী রোবোটিক্সের ভবিষ্যৎ দিক কী?
শিল্প চতুষ্পদ রোবোটিক্সের বিকাশ বৃহত্তর স্বায়ত্তশাসন, উন্নত পরিবেশ সচেতনতা, শক্তিশালী সরঞ্জাম একীকরণ এবং আরও অ্যাপ্লিকেশন-নির্দিষ্ট সফ্টওয়্যারের দিকে এগিয়ে চলেছে। কেন্দ্রীয় দিকটি কেবল রোবটকে আরও ভাল করে হাঁটছে না, তবে কম ম্যানুয়াল হস্তক্ষেপের সাথে সম্পূর্ণ অপারেটিং ওয়ার্কফ্লোগুলি সম্পাদন করতে সক্ষম করে।
স্মার্ট মূর্ত অপারেশন
রোবটগুলিকে আলাদা ফাংশন হিসাবে বিবেচনা করার পরিবর্তে উপলব্ধি এবং আন্দোলনকে একত্রিত করবে বলে আশা করা হচ্ছে। একটি প্ল্যাটফর্ম কোথায় স্থানান্তর করতে হবে, কীভাবে বাধা এড়াতে হবে এবং কোথায় একটি কাজ সম্পাদন করতে হবে তা নির্ধারণ করতে পরিবেশগত তথ্য ব্যবহার করতে পারে।
এটি শারীরিক রোবট এবং এটি নিয়ন্ত্রণকারী সফ্টওয়্যারের মধ্যে একটি ঘনিষ্ঠ সম্পর্ক তৈরি করে। ফলাফলটি এমন পরিবেশে আরও অভিযোজিত আন্দোলন হতে পারে যা একটি নির্দিষ্ট রুট দ্বারা সম্পূর্ণরূপে উপস্থাপন করা যায় না।
আরো বুদ্ধিমান পরিদর্শন
ক্যামেরা এবং সেন্সর আরও তথ্য সংগ্রহ করে, স্বয়ংক্রিয় বিশ্লেষণ ক্রমবর্ধমান দরকারী হয়ে ওঠে। এআই-ভিত্তিক স্বীকৃতি পূর্বনির্ধারিত চাক্ষুষ অবস্থা সনাক্ত করতে, পরিদর্শন চিত্রগুলি সংগঠিত করতে এবং অতিরিক্ত পর্যালোচনার যোগ্য ক্ষেত্রগুলিকে হাইলাইট করতে সহায়তা করতে পারে।
উদাহরণস্বরূপ, নির্বাচিত সরঞ্জামের অসঙ্গতি, পৃষ্ঠের পরিবর্তন বা অ্যাপ্লিকেশন দ্বারা সংজ্ঞায়িত অন্যান্য শর্তগুলি সনাক্ত করার জন্য একটি সিস্টেম ডিজাইন করা যেতে পারে। তারপরে মানব অপারেটররা প্রতিটি চিত্রকে সমান মনোযোগের সাথে পর্যালোচনা করার পরিবর্তে যাচাইকরণ এবং সিদ্ধান্ত গ্রহণের উপর ফোকাস করতে পারে।
বৃহত্তর মডুলারিটি
ভবিষ্যতের শিল্প প্ল্যাটফর্মগুলি বৃহত্তর সরঞ্জাম সংমিশ্রণকে সমর্থন করতে পারে। একটি একক রোবোটিক বেস বিভিন্ন পরিদর্শন সেন্সর, পরিবেশগত মডিউল, যোগাযোগ সরঞ্জাম, বা টাস্ক-নির্দিষ্ট ডিভাইসগুলিকে মিটমাট করতে পারে।
এটির জন্য আরও মানসম্মত যান্ত্রিক এবং বৈদ্যুতিক ইন্টারফেসের প্রয়োজন যেখানে এখনও কাস্টমাইজেশনের অনুমতি দেয় যেখানে বিশেষ প্রকল্পগুলির প্রয়োজন হয়।
শিল্প তথ্য সিস্টেমের সাথে একীকরণ
ইন্ডাস্ট্রিয়াল রোবোটিক্সের পরবর্তী পর্যায়ে ডিজিটাল ম্যানেজমেন্ট সিস্টেমের সাথে শারীরিক ক্রিয়াকলাপ সংযুক্ত হওয়ার সম্ভাবনা রয়েছে। রোবট-উত্পন্ন তথ্য সরঞ্জাম রেকর্ড, রক্ষণাবেক্ষণ সময়সূচী, মানচিত্র, পরিদর্শন ইতিহাস এবং অন্যান্য ডিজিটাল ডেটার সাথে একত্রিত করা যেতে পারে।
এটি রোবটটিকে একটি বিচ্ছিন্ন মেশিন হিসাবে কাজ করার পরিবর্তে একটি বৃহত্তর শিল্প কর্মপ্রবাহের অংশ হতে দেয়।
উচ্চতর স্বায়ত্তশাসন স্বায়ত্তশাসিত নেভিগেশন, রুট পরিকল্পনা, বাধা এড়ানো এবং নির্ধারিত অপারেশনের মাধ্যমে আরও কাজ করা যেতে পারে।
ভাল উপলব্ধি একাধিক সেন্সর এবং বুদ্ধিমান বিশ্লেষণ সরঞ্জাম এবং পারিপার্শ্বিক সম্পর্কে সমৃদ্ধ তথ্য প্রদান করতে পারে।
গভীর ইন্টিগ্রেশন রোবোটিক প্ল্যাটফর্মগুলি গতিশীলতা, সেন্সর, শক্তি, ডেটা এবং শিল্প সফ্টওয়্যারকে আরও সম্পূর্ণ অপারেটিং ওয়ার্কফ্লোতে সংযুক্ত করতে পারে।
মোবাইল মেশিন থেকে বুদ্ধিমান অপারেটিং প্ল্যাটফর্ম পর্যন্ত
চতুর্মুখী রোবোটিক্সের দীর্ঘমেয়াদী মূল্য শারীরিক গতিশীলতা এবং ডিজিটাল বুদ্ধিমত্তার সমন্বয়ে নিহিত। একটি রোবট যা কঠিন ভূখণ্ড জুড়ে হাঁটতে পারে শারীরিক অ্যাক্সেস সরবরাহ করে। সেন্সর তথ্য প্রদান করে। স্বায়ত্তশাসিত নিয়ন্ত্রণ পুনরাবৃত্তিযোগ্যতা প্রদান করে। AI-ভিত্তিক বিশ্লেষণ সংগৃহীত ডেটা ব্যাখ্যা করতে সাহায্য করতে পারে। শিল্প সফ্টওয়্যার সেই ফলাফলগুলিকে বিস্তৃত কর্মপ্রবাহের সাথে সংযুক্ত করে।
এই ক্ষমতাগুলির প্রতিটি স্বাধীনভাবে কার্যকর, কিন্তু তাদের সমন্বয় একটি অনেক বেশি সক্ষম প্ল্যাটফর্ম তৈরি করে। তারা যতটা ঘনিষ্ঠভাবে একত্রিত হবে, প্রতিটি নতুন কাজের জন্য পুরো সিস্টেমটিকে পুনরায় ডিজাইন না করেই আরও বেশি অ্যাপ্লিকেশন সমর্থিত হতে পারে।
ভবিষ্যৎ-মুখী নীতিইন্ডাস্ট্রিয়াল চতুর্মুখী রোবোটিক্সের অভিমুখ টাস্ক-ওরিয়েন্টেড সিস্টেমের দিকে যা একটি সমন্বিত প্ল্যাটফর্মের মধ্যে গতিশীলতা, উপলব্ধি, স্বায়ত্তশাসিত অপারেশন, মডুলার সরঞ্জাম এবং ডেটা বুদ্ধিমত্তাকে একত্রিত করে।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
একটি শিল্প চতুর্মুখী রোবট কি?
এটি একটি চার পায়ের মোবাইল রোবোটিক প্ল্যাটফর্ম যা পেশাদার কাজের জন্য ডিজাইন করা হয়েছে যেমন পরিদর্শন, পর্যবেক্ষণ, ডেটা সংগ্রহ এবং পরিবেশে অপারেশন যেখানে প্রচলিত চাকাযুক্ত রোবটগুলির নেভিগেট করতে অসুবিধা হতে পারে।
কেন চতুর্মুখী রোবটগুলি অসম ভূখণ্ডের জন্য উপযুক্ত?
চারটি স্বতন্ত্রভাবে নিয়ন্ত্রিত পা পা স্থাপন এবং শরীরের ভঙ্গি করার জন্য আরও বিকল্প প্রদান করে। এটি প্ল্যাটফর্মটিকে তার সংজ্ঞায়িত অপারেটিং ক্ষমতার মধ্যে সিঁড়ি, ঢাল, ফাঁক, আলগা পৃষ্ঠ এবং ভূখণ্ডের অন্যান্য পরিবর্তনগুলি নিয়ে আলোচনা করতে সহায়তা করতে পারে।
একটি চতুর্মুখী রোবট কি স্বায়ত্তশাসিতভাবে কাজ করতে পারে?
হ্যাঁ। সিস্টেম আর্কিটেকচারের উপর নির্ভর করে, স্বায়ত্তশাসিত ফাংশনগুলির মধ্যে পরিবেশগত উপলব্ধি, অবস্থান, রুট পরিকল্পনা, বাধা পরিহার, কার্য সম্পাদন এবং ডেটা সংগ্রহ অন্তর্ভুক্ত থাকতে পারে। স্বায়ত্তশাসনের উপযুক্ত স্তর প্রয়োগ এবং পরিবেশের উপর নির্ভর করে।
চতুর্মুখী প্ল্যাটফর্মে কোন সেন্সর ইনস্টল করা যেতে পারে?
সম্ভাব্য সরঞ্জামগুলির মধ্যে দৃশ্যমান-আলো ক্যামেরা, তাপীয় ইমেজিং সিস্টেম, গভীরতা বা পরিসীমা সেন্সর, পরিবেশগত পর্যবেক্ষণ ডিভাইস, আলোক ব্যবস্থা, যোগাযোগ মডিউল এবং অন্যান্য কার্য-নির্দিষ্ট সরঞ্জাম অন্তর্ভুক্ত রয়েছে। সঠিক কনফিগারেশন প্ল্যাটফর্ম এবং অ্যাপ্লিকেশনের উপর নির্ভর করে।
একটি চতুর্মুখী রোবট কি শিল্প পরিদর্শনের জন্য ব্যবহার করা যেতে পারে?
হ্যাঁ। এটি নির্দিষ্ট রুট অনুসরণ করে এবং ভিজ্যুয়াল, থার্মাল বা অন্যান্য সেন্সর ডেটা সংগ্রহ করে শিল্প সুবিধা, সরঞ্জাম, অবকাঠামো, টানেল, ওয়ার্কশপ এবং অন্যান্য এলাকার নিয়মিত পরিদর্শন সমর্থন করতে পারে।
থার্মাল ইমেজিং কি রোবটের সাথে একত্রিত হতে পারে?
হ্যাঁ। তাপমাত্রার পার্থক্য পরিদর্শন কাজের সাথে প্রাসঙ্গিক হলে প্রচলিত ক্যামেরার পাশাপাশি থার্মাল ইমেজিং ব্যবহার করা যেতে পারে। সম্পূর্ণ সিস্টেমের অংশ হিসাবে সেন্সর, মাউন্টিং অবস্থান, পাওয়ার প্রয়োজনীয়তা এবং ডেটা ইন্টারফেস মূল্যায়ন করা উচিত।
রোবটে অতিরিক্ত যন্ত্রপাতি যোগ করা যাবে কি?
অনেক পেশাদার প্ল্যাটফর্ম মডুলার সরঞ্জাম সমর্থন করতে পারে, যদি যোগ করা উপাদানগুলি সংজ্ঞায়িত যান্ত্রিক, বৈদ্যুতিক, ওজন এবং ইন্টারফেস সীমার মধ্যে থাকে। বিশেষ কনফিগারেশনের জন্য কাস্টম বন্ধনী বা অন্যান্য ইন্টিগ্রেশন উপাদান প্রয়োজন হতে পারে।
একটি প্ল্যাটফর্ম নির্বাচন করার আগে কি বিবেচনা করা উচিত?
গুরুত্বপূর্ণ কারণগুলির মধ্যে রয়েছে ভূখণ্ড, সিঁড়ি এবং ঢালের প্রয়োজনীয়তা, অপারেটিং এনভায়রনমেন্ট, পেলোডের ওজন, সেন্সরের প্রয়োজনীয়তা, বিদ্যুতের চাহিদা, স্বায়ত্তশাসিত ফাংশন, ডেটা ওয়ার্কফ্লো, রক্ষণাবেক্ষণ অ্যাক্সেস এবং যোগাযোগের অবস্থা।
একই প্ল্যাটফর্ম বিভিন্ন অ্যাপ্লিকেশন সমর্থন করতে পারে?
হ্যাঁ। একটি মডুলার ডিজাইন পরিদর্শন, পর্যবেক্ষণ, পরিবেশগত পরিমাপ, বা অন্যান্য সংজ্ঞায়িত শিল্প কাজের জন্য বিভিন্ন সেন্সর এবং সরঞ্জাম ইনস্টল করার অনুমতি দিতে পারে। উপলব্ধ কনফিগারেশন রোবট আর্কিটেকচার এবং সরঞ্জামের প্রয়োজনীয়তার উপর নির্ভর করে।
কিভাবে একটি রোবোটিক টহল পরে পরিদর্শন ডেটা ব্যবহার করা যেতে পারে?
সংগৃহীত চিত্র এবং সেন্সর রিডিংগুলি অবস্থান এবং পরিদর্শন পয়েন্টগুলির সাথে যুক্ত হতে পারে, তারপর পূর্বনির্ধারিত অবস্থার জন্য পর্যালোচনা করা হয়। ঐতিহাসিক রেকর্ডগুলি পরিদর্শন চক্রের মধ্যে তুলনা সমর্থন করতে পারে এবং ফলো-আপ কাজ সংগঠিত করতে সহায়তা করতে পারে।
স্বায়ত্তশাসিত অপারেশন কি অপারেটরদের প্রয়োজনীয়তা দূর করে?
অগত্যা নয়। অটোমেশন ক্রমাগত ম্যানুয়াল নিয়ন্ত্রণ হ্রাস করতে পারে, তবে তত্ত্বাবধান, ব্যতিক্রম পরিচালনা, রক্ষণাবেক্ষণ, অস্বাভাবিক অনুসন্ধান এবং রোবটের সংজ্ঞায়িত অপারেটিং ক্ষমতার বাইরের কাজগুলির জন্য অপারেটরদের এখনও প্রয়োজন হতে পারে।
শিল্প চতুর্মুখী রোবটগুলি কোন পরিবেশে ব্যবহার করা যেতে পারে?
সম্ভাব্য অ্যাপ্লিকেশনের মধ্যে রয়েছে কারখানা, ওয়ার্কশপ, টানেল, শিল্প সুবিধা, অবকাঠামো সাইট, অসম বহিরঙ্গন এলাকা এবং অন্যান্য স্থান যেখানে মোবাইল পরিদর্শন বা ডেটা সংগ্রহের প্রয়োজন হয়। প্রকৃত উপযুক্ততা পরিবেশগত অবস্থা এবং প্ল্যাটফর্ম স্পেসিফিকেশনের উপর নির্ভর করে।
একটি চতুর্মুখী রোবোটিক্স প্রকল্প নিয়ে আলোচনা কর
ভূখণ্ডের অবস্থা, পরিদর্শনের কাজ, সরঞ্জামের প্রয়োজনীয়তা, পেলোডের ওজন, অপারেটিং পরিবেশ, বা আপনার আবেদনের জন্য প্রয়োজনীয় স্বায়ত্তশাসিত ফাংশনগুলি ভাগ করুন৷
আপনার প্রকল্পের প্রয়োজনীয়তা নিয়ে আলোচনা করতে আমাদের সাথে যোগাযোগ করুন