- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
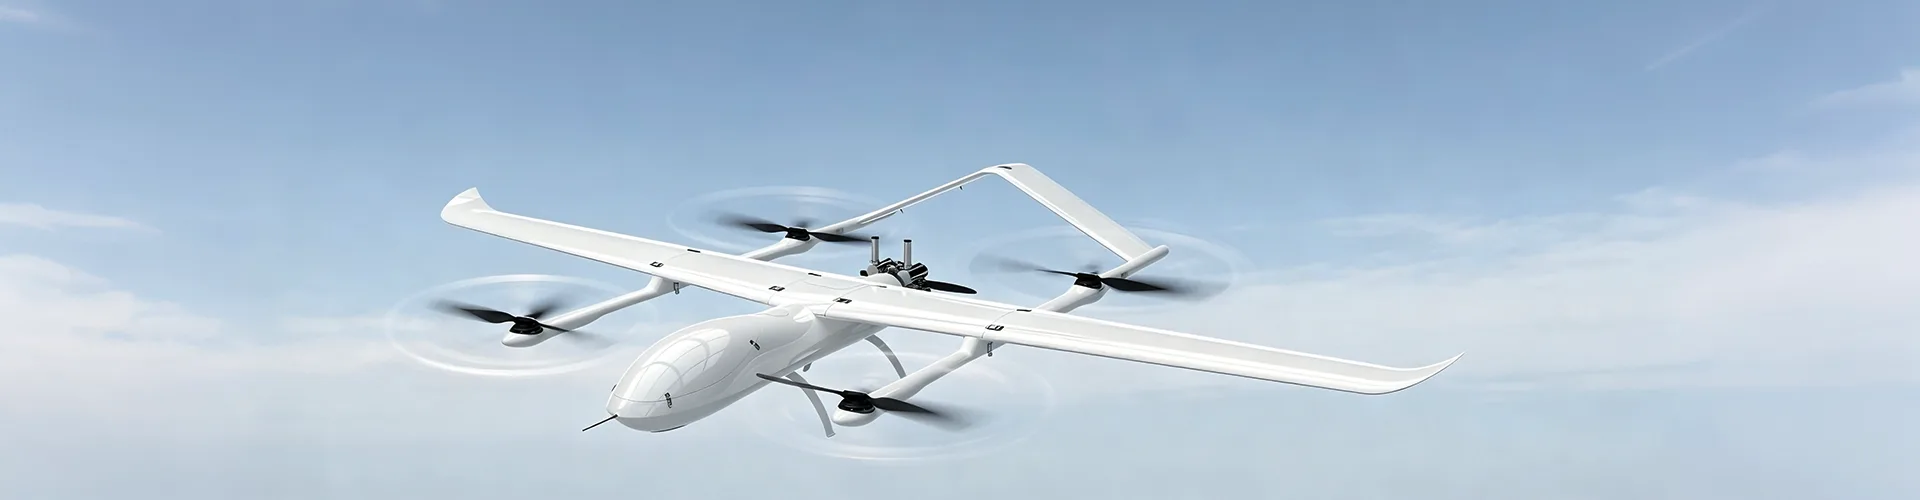
কিভাবে ড্রোন পেলোডগুলি শিল্প UAV গুলিকে টাস্ক-ওরিয়েন্টেড প্ল্যাটফর্মে রূপান্তরিত করে?
A ড্রোন পেলোড সিস্টেম নির্ধারণ করে যে একটি শিল্প ইউএভি একটি নির্দিষ্ট কাজের সময় কী অনুভব করতে, পরিমাপ করতে, বহন করতে বা পরিচালনা করতে পারে। উড়োজাহাজকে একটি সাধারণ ফ্লাইং ক্যামেরা হিসাবে বিবেচনা করার পরিবর্তে, আধুনিক UAV বিকাশ ক্রমবর্ধমানভাবে ফ্লাইট প্ল্যাটফর্মকে অ্যাপ্লিকেশন-নির্দিষ্ট সরঞ্জাম যেমন দৃশ্যমান-লাইট ক্যামেরা, তাপীয় ইমেজিং সিস্টেম, LiDAR, কৃষি বিতরণ ডিভাইস, উপাদান পরিচালনার সরঞ্জাম, পরিবেশগত সেন্সর, আলোক ইউনিট, যোগাযোগ মডিউল, এবং বুদ্ধিমত্তাযুক্ত হার্ডওয়্যার ইমেজগুলির সাথে সংযুক্ত করে। একটি উপযুক্ত পেলোড নির্বাচন করার জন্য সেন্সরের উদ্দেশ্য, শারীরিক আকার, ওজন, বিদ্যুতের চাহিদা, মাউন্টিং পদ্ধতি, ডেটা প্রয়োজনীয়তা এবং অপারেটিং পরিবেশের দিকে মনোযোগ দেওয়া প্রয়োজন। একটি সঠিকভাবে সমন্বিত পেলোড একটি সাধারণ বিমানকে জরিপ, পরিদর্শন, কৃষি, অবকাঠামোগত কাজ, পরিবেশগত পর্যবেক্ষণ এবং অন্যান্য বিশেষ অ্যাপ্লিকেশনের জন্য একটি আরও বাস্তব প্ল্যাটফর্মে পরিণত করতে পারে।
সূচিপত্র
সংশ্লিষ্ট প্রযুক্তিগত আলোচনায় সরাসরি যেতে একটি বিভাগে ক্লিক করুন।
- 1. একটি UAV পেলোডের ভূমিকা কী নির্ধারণ করে?
- 2. কীভাবে সেন্সিং এবং ম্যাপিং সিস্টেমগুলি শিল্পের কাজকে সমর্থন করে?
- 3. কখন দৃশ্যমান-হালকা ক্যামেরা সঠিক পছন্দ?
- 4. থার্মাল ইমেজিং কীভাবে ক্যামেরাগুলি মিস করতে পারে এমন শর্তগুলি প্রকাশ করে?
- 5. কখন UAV ম্যাপিংয়ের জন্য LiDAR বিবেচনা করা উচিত?
- 6. কিভাবে কার্যকরী সরঞ্জাম UAV ক্ষমতা প্রসারিত করতে পারে?
- 7. কিভাবে UAVs পরিবেশগত পর্যবেক্ষণ সমর্থন করতে পারে?
- 8. কিভাবে বুদ্ধিমান বিশ্লেষণ পেলোড ব্যবহার উন্নত করে?
- 9. পেলোড সরঞ্জাম একত্রিত করার সময় কি বিবেচনা করা উচিত?
- 10. কিভাবে ক্রেতাদের সঠিক কনফিগারেশন নির্বাচন করা উচিত?
- 11. কিভাবে পেলোড সিস্টেমগুলি শিল্প অ্যাপ্লিকেশনের জন্য বিকশিত হচ্ছে?
- 12. প্রায়শই জিজ্ঞাসিত প্রশ্ন
একটি UAV পেলোডের ভূমিকা কী নির্ধারণ করে?
পেলোড হল একটি UAV সিস্টেমের অংশ যা অপারেটিং টাস্কের সাথে সরাসরি ইন্টারঅ্যাক্ট করে। বিমানটি ফ্লাইট প্ল্যাটফর্ম প্রদান করে, যখন পেলোড একটি নির্দিষ্ট অ্যাপ্লিকেশনের জন্য প্রয়োজনীয় সেন্সিং, পরিমাপ, পরিবহন, যোগাযোগ বা অপারেশনাল ফাংশন প্রদান করে।
এই সম্পর্কটি গুরুত্বপূর্ণ কারণ একই ফ্লাইট বৈশিষ্ট্যযুক্ত দুটি বিমান বিভিন্ন সরঞ্জামের সাথে লাগানো অবস্থায় সম্পূর্ণ ভিন্ন কাজ করতে পারে। একটি ক্যামেরা প্ল্যাটফর্ম চাক্ষুষ পরিদর্শনের জন্য উপযুক্ত হতে পারে, যখন একটি তাপীয় ইমেজিং ইউনিট তাপমাত্রার তথ্য প্রদান করতে পারে। একটি LiDAR সিস্টেম ত্রিমাত্রিক স্থানিক ডেটা সংগ্রহ করতে পারে, যখন একটি উপাদান-হ্যান্ডলিং সংযুক্তি অবস্থানের মধ্যে সরঞ্জাম সরাতে পারে।
তাই পেলোড নির্বাচন বিমানের কোন তথ্য বা শারীরিক কাজকে সমর্থন করতে হবে সেই প্রশ্নের সাথে শুরু হয়। একবার কাজটি সংজ্ঞায়িত হয়ে গেলে, প্রয়োজনীয় ডেটা টাইপ, নির্ভুলতা, কভারেজ, ওজন, বিদ্যুৎ খরচ, ইনস্টলেশন পদ্ধতি এবং কাজের পরিবেশের চারপাশে সরঞ্জামগুলি নির্বাচন করা যেতে পারে।
সেন্সিং অপারেটিং এলাকা থেকে চাক্ষুষ, তাপীয়, স্থানিক, পরিবেশগত, বা অন্যান্য টাস্ক-নির্দিষ্ট তথ্য সংগ্রহ করে।
অপারেশন উড়োজাহাজকে একটি সংজ্ঞায়িত শারীরিক ফাংশন যেমন স্প্রে করা, বীজ বপন করা, উত্তোলন, আলো বা যোগাযোগ করার অনুমতি দেয়।
বিশ্লেষণ প্রক্রিয়াগুলি পূর্বনির্ধারিত শর্ত, পরিমাপ বা প্যাটার্ন সনাক্ত করতে ডেটা সংগ্রহ করে যা আরও মনোযোগের প্রয়োজন।
পেলোড নির্বাচন অপারেটিং উদ্দেশ্য অনুসরণ করা উচিত
একটি দরকারী সূচনা পয়েন্ট হল ফ্লাইট থেকে প্রয়োজনীয় আউটপুট সংজ্ঞায়িত করা। যদি প্রত্যাশিত ফলাফল একটি উচ্চ-রেজোলিউশন চিত্র হয়, একটি উপযুক্ত দৃশ্যমান-আলো ক্যামেরা যথেষ্ট হতে পারে। যদি উদ্দেশ্যটি তাপের পার্থক্য সনাক্ত করা জড়িত থাকে তবে তাপীয় চিত্র আরও উপযুক্ত হতে পারে। যখন সঠিক ত্রিমাত্রিক তথ্যের প্রয়োজন হয়, তখন LiDAR আরও উপযুক্ত ডেটা উৎস প্রদান করতে পারে।
একই নীতি অপারেশনাল সরঞ্জাম প্রযোজ্য। কৃষি কাজের জন্য উপাদান পরিবহন বা পরিবেশগত নমুনা থেকে আলাদা পেলোড আর্কিটেকচার প্রয়োজন। সমস্ত পেলোডকে বিনিময়যোগ্য সরঞ্জাম হিসাবে বিবেচনা করা এড়ানো যায় এমন একীকরণ সমস্যা তৈরি করতে পারে কারণ প্রতিটি বিভাগে বিভিন্ন যান্ত্রিক এবং বৈদ্যুতিক প্রয়োজনীয়তা রয়েছে।
- সরঞ্জাম নির্বাচন করার আগে টাস্ক সংজ্ঞায়িত করুন।
- প্রয়োজনীয় তথ্য বা শারীরিক কর্মের ধরন নির্ধারণ করুন।
- বিমানের ক্ষমতা এবং প্রপালশন প্রয়োজনীয়তার বিপরীতে পেলোড ভর পরীক্ষা করুন।
- বিমানের বৈদ্যুতিক সিস্টেমের সাথে পেলোড পাওয়ার প্রয়োজনীয়তা পর্যালোচনা করুন।
- মাউন্টিং অবস্থান, ভারসাম্য, ডেটা সংযোগ এবং রক্ষণাবেক্ষণ অ্যাক্সেস বিবেচনা করুন।
মূল নীতিটাস্কের চারপাশে পেলোড নির্বাচন করা উচিত। বিমান, পেলোড, পাওয়ার সিস্টেম এবং মাউন্টিং স্ট্রাকচারকে তখন একটি অপারেটিং কনফিগারেশন হিসাবে সমন্বিত করতে হবে।
কিভাবে সেন্সিং এবং ম্যাপিং সিস্টেম শিল্প কাজ সমর্থন করে?
সেন্সিং এবং ম্যাপিং সরঞ্জাম অনেক শিল্প UAV অ্যাপ্লিকেশনের তথ্য স্তর প্রদান করে। স্থল থেকে সরাসরি পর্যবেক্ষণের উপর সম্পূর্ণ নির্ভর করার পরিবর্তে, অপারেটররা এমন অবস্থান থেকে কাঠামোগত তথ্য সংগ্রহ করতে পারে যেগুলি ম্যানুয়ালি পরিদর্শন করা কঠিন, সময়সাপেক্ষ বা অদক্ষ।
বিভিন্ন সেন্সর বিভিন্ন ধরনের ডেটা তৈরি করে। দৃশ্যমান-আলো ক্যামেরা ছবি এবং ভিডিও প্রদান করে। তাপীয় সরঞ্জাম তাপমাত্রার ধরণ সনাক্ত করে। LiDAR স্থানিক পরিমাপ এবং পয়েন্ট-ক্লাউড ডেটা তৈরি করে। উপযুক্ত প্রযুক্তি নির্ভর করে ফ্লাইটের পরে কী কী পর্যবেক্ষণ করা দরকার এবং কীভাবে তথ্য ব্যবহার করা হবে তার উপর।
| সরঞ্জামের ধরন | প্রাথমিক তথ্য | সাধারণ শিল্প ব্যবহার |
|---|---|---|
| দৃশ্যমান-হালকা ক্যামেরা | উচ্চ-রেজোলিউশনের ছবি এবং ভিডিও | অবকাঠামো পরিদর্শন, সুবিধা পর্যবেক্ষণ, কৃষি পর্যবেক্ষণ, ভিজ্যুয়াল ডকুমেন্টেশন |
| থার্মাল ইমেজিং | তাপমাত্রা বন্টন এবং তাপ নিদর্শন | সরঞ্জামের অবস্থা পরীক্ষা, ফটোভোলটাইক পরিদর্শন, বৈদ্যুতিক উপাদান মূল্যায়ন |
| লিডার | ত্রিমাত্রিক স্থানিক পরিমাপ | ভূখণ্ড ম্যাপিং, বিল্ডিং মডেলিং, খনি জরিপ, নদী এবং সাইট পরিমাপ |
| এনভায়রনমেন্টাল সেন্সর | গ্যাস, ধুলো, জল, বা অন্যান্য পরিবেশগত ডেটা | এনভায়রনমেন্টাল মনিটরিং, ইন্ডাস্ট্রিয়াল সাইট অ্যাসেসমেন্ট, ফিল্ড ডেটা সংগ্রহ |
কেন বিভিন্ন সেন্সর সহজভাবে প্রতিস্থাপিত করা যাবে না
প্রতিটি সেন্সর একটি ভিন্ন শারীরিক বৈশিষ্ট্য পরিমাপ করে। একটি দৃশ্যমান-আলো ক্যামেরা একটি উপাদানের চেহারা দেখাতে পারে, কিন্তু এটি সরাসরি তাপমাত্রার তথ্য প্রদান করে না। একটি তাপীয় ক্যামেরা একটি অস্বাভাবিক তাপ প্যাটার্ন দেখাতে পারে, তবে এটি অগত্যা উচ্চ-রেজোলিউশন ক্যামেরার মতো একই স্তরের ভিজ্যুয়াল বিশদ সরবরাহ করে না।
LiDAR আবার ভিন্নভাবে কাজ করে। এটি স্থানিক তথ্য পরিমাপ করে এবং ভূখণ্ড এবং কাঠামোর ত্রিমাত্রিক উপস্থাপনা তৈরি করতে পারে। এটিকে মূল্যবান করে তোলে যখন কাজটি জ্যামিতি, দূরত্ব, উচ্চতা, আয়তন বা পৃষ্ঠের কাঠামোর উপর নির্ভর করে না শুধুমাত্র দৃশ্যমান চেহারার উপর নির্ভর করে।
একাধিক তথ্য উত্স সমন্বয়
কিছু উন্নত অ্যাপ্লিকেশন একটি বিমানে বা একাধিক ফ্লাইটে বিভিন্ন ধরণের সেন্সরকে একত্রিত করে। উদাহরণস্বরূপ, দৃশ্যমান চিত্র দৃশ্যমান প্রসঙ্গ প্রদান করতে পারে যখন তাপীয় তথ্য তাপমাত্রার অসঙ্গতিগুলিকে হাইলাইট করে। স্থানিক তথ্য তারপর একই পরিদর্শন কর্মপ্রবাহে সঠিক জ্যামিতিক তথ্য যোগ করতে পারে।
এই ধরনের সংমিশ্রণগুলি সংগৃহীত তথ্যের সম্পূর্ণতাকে উন্নত করতে পারে, তবে তারা অতিরিক্ত একীকরণের প্রয়োজনীয়তাও তৈরি করে। সম্মিলিত সরঞ্জামের জন্য বিমানের পর্যাপ্ত পেলোড ক্ষমতা, শক্তি, মাউন্টিং স্পেস, যোগাযোগ ইন্টারফেস এবং ফ্লাইট স্থিতিশীলতা প্রয়োজন।
দৃশ্যমান-হালকা ক্যামেরা কখন সঠিক পছন্দ?
দৃশ্যমান-হালকা ক্যামেরাগুলি সবচেয়ে ব্যাপকভাবে প্রযোজ্য পেলোড প্রকারগুলির মধ্যে একটি হিসাবে রয়ে গেছে কারণ অনেক শিল্প কাজ চাক্ষুষ তথ্য দিয়ে শুরু হয়। উচ্চ-রেজোলিউশনের ছবি এবং ভিডিও কাঠামো, যন্ত্রপাতি, কৃষি এলাকা, ভবন এবং অন্যান্য ভৌত পরিবেশের অবস্থা নথিভুক্ত করতে পারে।
অবকাঠামোগত কাজের জন্য, বিশদ চিত্রগুলি অপারেটরদের একটি ভিন্ন কোণ বা দূরত্ব থেকে দৃশ্যমান পৃষ্ঠের অবস্থা পরিদর্শন করতে সহায়তা করতে পারে। শিল্প সুবিধাগুলি বাহ্যিক কাঠামো, ছাদের অঞ্চল, সরঞ্জামের অবস্থান বা অন্যান্য অঞ্চলগুলি পর্যবেক্ষণ করতে এরিয়াল ইমেজিং ব্যবহার করতে পারে যা মাটি থেকে ক্রমাগত পরীক্ষা করা সুবিধাজনক নাও হতে পারে।
রেজোলিউশন টাস্কের সাথে মিলে যাওয়া উচিত
একটি উচ্চ-রেজোলিউশন ক্যামেরা আরও ভিজ্যুয়াল বিশদ ক্যাপচার করতে পারে, তবে রেজোলিউশন ফ্লাইটের উচ্চতা, দৃশ্যের ক্ষেত্র, চলাচল, আলো, স্টোরেজ প্রয়োজনীয়তা এবং প্রকৃত পরিদর্শন উদ্দেশ্যের পাশাপাশি বিবেচনা করা উচিত।
উদাহরণস্বরূপ, একটি বিস্তৃত অঞ্চলের কৃষি পর্যবেক্ষণ কাজ কভারেজ এবং সামঞ্জস্যপূর্ণ চিত্র অধিগ্রহণকে অগ্রাধিকার দিতে পারে, যখন একটি বিশদ কাঠামোগত পরিদর্শনের জন্য কাছাকাছি অপারেটিং দূরত্ব থেকে আরও বেশি চিত্র বিশদ প্রয়োজন হতে পারে।
ভিডিও এবং স্থির চিত্র বিভিন্ন উদ্দেশ্যে পরিবেশন করে
ভিডিও ফ্লাইটের সময় ক্রমাগত ভিজ্যুয়াল তথ্য প্রদান করতে পারে এবং গতিশীল পরিদর্শন কর্মপ্রবাহ বা লাইভ পর্যবেক্ষণের জন্য উপযোগী হতে পারে। স্থির চিত্রগুলি পরবর্তী বিশ্লেষণ, পরিমাপ, তুলনা বা ডকুমেন্টেশনের জন্য উচ্চ-বিশদ রেকর্ড সরবরাহ করতে পারে।
উপযুক্ত ইমেজিং মোড টাস্কের উপর নির্ভর করে। কিছু অ্যাপ্লিকেশন উভয় থেকে উপকৃত হতে পারে, বিশেষ করে যখন অপারেটরদের লাইভ পরিস্থিতিগত তথ্যের প্রয়োজন হয় এবং পরবর্তী পর্যালোচনার জন্য বিশদ রেকর্ডেরও প্রয়োজন হয়।
- অবকাঠামো:বাহ্যিক পৃষ্ঠতল এবং কাঠামোগত অবস্থার চাক্ষুষ চেক সমর্থন করে।
- শিল্প সুবিধা:ছাদ, সরঞ্জাম এলাকা, এবং অ্যাক্সেস করা কঠিন অবস্থানের বায়বীয় দৃশ্য প্রদান করে।
- কৃষি:ফসল পর্যবেক্ষণ এবং ক্ষেত্রের অবস্থার চাক্ষুষ মূল্যায়ন সমর্থন করে।
- সাধারণ ডকুমেন্টেশন:সংজ্ঞায়িত এলাকা বা সম্পদের পুনরাবৃত্তিযোগ্য ভিজ্যুয়াল রেকর্ড তৈরি করে।
মাউন্টিং স্থিতিশীলতা ছবির গুণমানকেও প্রভাবিত করে
একটি উচ্চ-মানের ক্যামেরা একটি অস্থির ইনস্টলেশনের জন্য সম্পূর্ণরূপে ক্ষতিপূরণ দিতে পারে না। মোটর এবং ঘূর্ণায়মান উপাদানগুলি থেকে কম্পন সংগৃহীত চিত্রগুলির গুণমানকে প্রভাবিত করতে পারে, বিশেষ করে যখন টাস্কটির জন্য সূক্ষ্ম ভিজ্যুয়াল বিশদ প্রয়োজন।
ক্যামেরা মাউন্ট করা, বিমানের গঠন, কম্পন নিয়ন্ত্রণ, ফ্লাইট আচরণ এবং অপারেটিং গতি তাই একসাথে বিবেচনা করা উচিত। একটি পেলোড শুধুমাত্র তখনই উপযোগী হয় যখন সংগৃহীত ডেটা উদ্দেশ্যমূলক বিশ্লেষণের জন্য যথেষ্ট পরিষ্কার হয়।
থার্মাল ইমেজিং কীভাবে ক্যামেরাগুলি মিস করতে পারে এমন শর্তগুলি প্রকাশ করে?
থার্মাল ইমেজিং প্রচলিত ভিজ্যুয়াল ফটোগ্রাফি থেকে ভিন্ন ধরনের তথ্য প্রদান করে। প্রাথমিকভাবে দৃশ্যমান আলোর উপর নির্ভর করার পরিবর্তে, তাপ সেন্সরগুলি পৃষ্ঠের তাপমাত্রার সাথে সম্পর্কিত ইনফ্রারেড বিকিরণের বিভিন্নতা সনাক্ত করে।
এটি তাপীয় সরঞ্জামকে উপযোগী করে তুলতে পারে যখন সম্পদের অবস্থা তাপ বিতরণের সাথে সম্পর্কিত হয়। একটি বৈদ্যুতিক উপাদান অস্বাভাবিকভাবে কাজ করে তা স্থানীয় তাপমাত্রা বৃদ্ধির কারণ হতে পারে। একটি ফটোভোলটাইক ইনস্টলেশন মডিউল জুড়ে তাপমাত্রার পার্থক্য দেখাতে পারে। শিল্প সরঞ্জামগুলি তাপীয় নিদর্শনও তৈরি করতে পারে যা পরিদর্শনের সময় অতিরিক্ত তথ্য সরবরাহ করে।
তাপীয় তথ্য পরিদর্শনের আরেকটি স্তর যোগ করে
ভিজ্যুয়াল এবং তাপীয় তথ্য একে অপরের পরিপূরক হতে পারে। একটি দৃশ্যমান চিত্র একটি উপাদানের শারীরিক চেহারা দেখাতে পারে, যখন একটি তাপীয় চিত্র দেখাতে পারে যে সেই উপাদানটির একটি ভিন্ন তাপমাত্রার প্যাটার্ন আছে কিনা।
এটি তাপীয় সরঞ্জামগুলিকে বিশেষভাবে উপযোগী করে তোলে যখন সমস্যাটি শুধুমাত্র উপস্থিতির মাধ্যমে নির্ভরযোগ্যভাবে সনাক্ত করা যায় না। যাইহোক, তাপীয় পাঠগুলিকে এখনও সরঞ্জাম, পরিবেশ, পৃষ্ঠের বৈশিষ্ট্য এবং পরিমাপের শর্ত অনুসারে ব্যাখ্যা করা দরকার।
পাওয়ার অবকাঠামো
থার্মাল ইমেজিং বৈদ্যুতিক উপাদান এবং অন্যান্য সরঞ্জামের তাপমাত্রার পার্থক্য সনাক্ত করতে সাহায্য করতে পারে যেখানে অস্বাভাবিক তাপের জন্য আরও পরিদর্শনের প্রয়োজন হতে পারে।
ফটোভোলটাইক সিস্টেম
সৌর মডিউল জুড়ে তাপমাত্রার নিদর্শন বায়বীয় পরিদর্শন কর্মপ্রবাহের সময় অতিরিক্ত তথ্য প্রদান করতে পারে।
শিল্প যন্ত্রপাতি
তাপীয় চিত্রগুলি চাক্ষুষ পরিদর্শনের পরিপূরক হতে পারে যখন সরঞ্জামের অবস্থা অস্বাভাবিক তাপ উত্পাদনের সাথে যুক্ত থাকে।
সম্মিলিত পরিদর্শন
দৃশ্যমান এবং থার্মাল সেন্সর একসাথে ব্যবহার করা যেতে পারে যখন শারীরিক চেহারা এবং তাপমাত্রার আচরণ উভয়ই মূল্যায়ন করা প্রয়োজন।
পরিবেশ পরিস্থিতি এখনও গুরুত্বপূর্ণ
থার্মাল ইমেজিং পার্শ্ববর্তী পরিবেশ থেকে স্বাধীনভাবে কাজ করে না। আবহাওয়া, পৃষ্ঠের বৈশিষ্ট্য, পরিমাপের দূরত্ব এবং তাপ বিনিময় সেন্সর যা পর্যবেক্ষণ করে তা প্রভাবিত করতে পারে।
এই কারণে, তাপ পরিদর্শন পরিষ্কারভাবে অপারেটিং শর্ত এবং ব্যাখ্যা পদ্ধতি সংজ্ঞায়িত করা উচিত. পেলোড ডেটা সরবরাহ করে, যখন পরিদর্শন কর্মপ্রবাহ নির্ধারণ করে যে ডেটা কীভাবে মূল্যায়ন করা উচিত।
কখন UAV ম্যাপিংয়ের জন্য LiDAR বিবেচনা করা উচিত?
LiDAR মূল্যবান হয়ে ওঠে যখন কাজটি শুধুমাত্র চাক্ষুষ চেহারার চেয়ে সঠিক স্থানিক তথ্যের উপর নির্ভর করে। এটি দূরত্ব পরিমাপ সংগ্রহ করতে পারে এবং পয়েন্ট-ক্লাউড ডেটা তৈরি করতে পারে যা ভূখণ্ড, কাঠামো এবং অন্যান্য পরিবেশের ত্রিমাত্রিক উপস্থাপনাকে সমর্থন করে।
এটি মাইন জরিপ, বিল্ডিং মডেলিং, ভূখণ্ড ম্যাপিং, নির্মাণ পরিমাপ, এবং নদী বা সাইট জরিপের মতো অ্যাপ্লিকেশনগুলির জন্য LiDAR কে উপযুক্ত করে তোলে।
ত্রিমাত্রিক তথ্য কর্মপ্রবাহ পরিবর্তন করে
ঐতিহ্যগত ফটোগ্রাফ দ্বি-মাত্রিক চিত্র তথ্য প্রদান করে। LiDAR গভীরতা এবং দূরত্ব পরিমাপ যোগ করে, সফ্টওয়্যারকে জরিপকৃত এলাকার মধ্যে স্থানিক সম্পর্ক পুনর্গঠনের অনুমতি দেয়।
একটি বিল্ডিংয়ের জন্য, এটি একটি ত্রিমাত্রিক মডেল তৈরি করতে সহায়তা করতে পারে। ভূখণ্ডের জন্য, এটি উচ্চতার তথ্য প্রদান করতে পারে। একটি খনি বা শিল্প সাইটের জন্য, এটি পৃষ্ঠতল, ঢাল এবং স্থানিক সম্পর্কের পরিমাপ সমর্থন করতে পারে।
| টাস্ক | দরকারী স্থানিক আউটপুট | সম্ভাব্য আবেদন |
|---|---|---|
| ভূখণ্ড জরিপ | উচ্চতা এবং পৃষ্ঠ তথ্য | সাইট ম্যাপিং, ভূখণ্ড বিশ্লেষণ, রুট পরিকল্পনা |
| বিল্ডিং মডেলিং | ত্রিমাত্রিক গঠন ডেটা | ডিজিটাল মডেলিং এবং মাত্রিক বিশ্লেষণ |
| মাইন ম্যাপিং | পৃষ্ঠের জ্যামিতি এবং স্থানিক পরিমাপ | জরিপ এবং সাইট ডকুমেন্টেশন |
| নদী জরিপ | জলপথের চারপাশে স্থানিক এবং ভূখণ্ডের তথ্য | সাইট পরিমাপ এবং পরিবেশগত মূল্যায়ন |
LiDAR উপযুক্ত ফ্লাইট পরিকল্পনা প্রয়োজন
ডেটার গুণমান শুধুমাত্র সেন্সরের উপর নির্ভর করে না বরং ফ্লাইট পাথ, অপারেটিং উচ্চতা, বিমানের স্থিতিশীলতা, পরিবেশগত অবস্থা এবং ডেটা-প্রসেসিং পদ্ধতির উপরও নির্ভর করে।
বিমানের একটি উপযুক্ত ফ্লাইট অবস্থা বজায় রাখতে হবে যাতে সেন্সর সামঞ্জস্যপূর্ণ স্থানিক পরিমাপ সংগ্রহ করতে পারে। তারপরে প্রাপ্ত তথ্যগুলিকে প্রকল্পের জন্য প্রয়োজনীয় বিন্যাসে প্রক্রিয়া করা দরকার, যেমন পয়েন্ট ক্লাউড, ভূখণ্ডের মডেল বা ত্রিমাত্রিক কাঠামো।
যখন এই উপাদানগুলিকে সমন্বিত করা হয়, তখন LiDAR সেই অঞ্চলগুলির একটি আরও বিস্তারিত স্থানিক দৃশ্য প্রদান করতে পারে যেখানে ম্যানুয়াল পরিমাপ করা কঠিন বা অকার্যকর হবে৷
কিভাবে কার্যকরী সরঞ্জাম UAV ক্ষমতা প্রসারিত করতে পারে?
প্রতিটি পেলোড তথ্য সংগ্রহ করার জন্য ডিজাইন করা হয় না। কিছু একটি শারীরিক অপারেশন সঞ্চালন বা মাটিতে একটি সংজ্ঞায়িত ওয়ার্কফ্লো সমর্থন করার জন্য ডিজাইন করা হয়েছে।
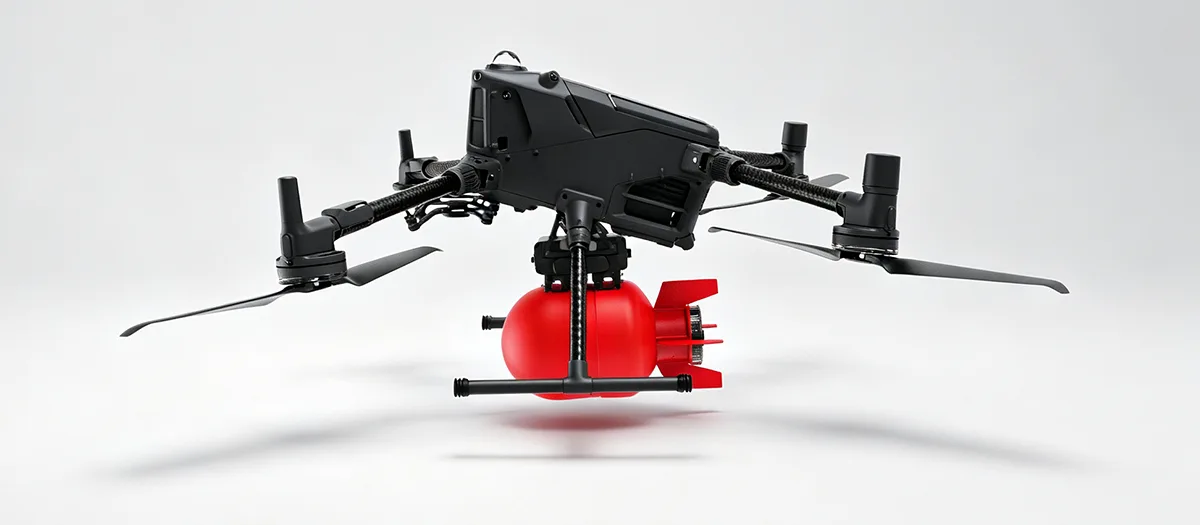
কৃষি বিতরণ সরঞ্জাম, উপাদান উত্তোলন ব্যবস্থা, আলো মডিউল এবং যোগাযোগ সরঞ্জামগুলি কার্যকরী পেলোড বিভাগের উদাহরণ। তারা একটি পর্যবেক্ষণ প্ল্যাটফর্ম থেকে একটি টাস্ক-ভিত্তিক বায়বীয় সরঞ্জামে UAV এর ভূমিকা পরিবর্তন করে।
কৃষি স্প্রে এবং বীজ বপন
কৃষি সরঞ্জামের মধ্যে স্পষ্টতা স্প্রে করার সিস্টেম, উপাদান বিতরণ বাক্স এবং বীজ বপন ডিভাইস অন্তর্ভুক্ত থাকতে পারে। এই সিস্টেমগুলি একটি কন্টেইনারের সহজ পরিবহনের পরিবর্তে নিয়ন্ত্রিত বন্টনের চারপাশে ডিজাইন করা হয়েছে।
বিমানের পেলোড ভর, তরল বা উপাদানের পরিমাণ, বন্টন প্রক্রিয়া, শক্তি প্রয়োজনীয়তা এবং অপারেটিং প্যাটার্নের জন্য অ্যাকাউন্ট করতে হবে। অভিন্ন প্রয়োগ পেলোড প্রক্রিয়া এবং বিমান চালানোর পদ্ধতি উভয়ের উপর নির্ভর করে।
উপাদান উত্তোলন এবং পরিবহন
উপাদান-হ্যান্ডলিং সরঞ্জামগুলি একটি বিমানকে হালকা ওজনের সরঞ্জাম, উপাদান বা রক্ষণাবেক্ষণের উপকরণগুলিকে এমন জায়গায় স্থানান্তর করতে দেয় যেখানে সরাসরি মাটি থেকে পৌঁছানো কঠিন হতে পারে।
বিমানের ভারসাম্য বজায় রাখার সময় যান্ত্রিক কাঠামোকে উদ্দেশ্যমূলক লোড সমর্থন করতে হবে। কনফিগারেশন তৈরি করার সময় লোড অবস্থান, সংযুক্তি পয়েন্ট, কাঠামোগত শক্তি এবং রিলিজ বা পরিচালনার প্রক্রিয়াগুলি বিবেচনা করা প্রয়োজন।
আলো এবং যোগাযোগ সরঞ্জাম
উচ্চ-তীব্রতার আলো রাতের সময় পরিদর্শন, রক্ষণাবেক্ষণ এবং অন্যান্য কম-আলো অপারেটিং অবস্থাকে সমর্থন করতে পারে। যখন অপারেটরদের স্বাভাবিক নিয়ন্ত্রণ অবস্থান থেকে দূরে অবস্থিত লোকেদের সাথে যোগাযোগ করতে হয় তখন যোগাযোগের সরঞ্জামগুলি রিয়েল-টাইম ভয়েস ট্রান্সমিশন প্রদান করতে পারে।
এই পেলোডগুলি দেখায় কেন বিমানটিকে একটি সম্পূর্ণ সিস্টেম হিসাবে বিবেচনা করা উচিত। আলো বৈদ্যুতিক চাহিদা যোগ করে। যোগাযোগ সরঞ্জাম বৈদ্যুতিক এবং ডেটা প্রয়োজনীয়তা যোগ করে। উত্তোলন সরঞ্জাম কাঠামোগত লোড পরিবর্তন করে। কৃষি সরঞ্জামগুলি অপারেশন জুড়ে বিমানের ভরকে প্রভাবিত করে।
স্প্রে এবং বীজ বপন কৃষি কার্যক্রমের জন্য উপযুক্ত একটি বিমান প্ল্যাটফর্মের সাথে নিয়ন্ত্রিত উপাদান বিতরণকে একত্রিত করে।
উপাদান হ্যান্ডলিং নির্বাচিত স্থানে লাইটওয়েট টুলস এবং উপকরণ পরিবহন সমর্থন করার জন্য ডেডিকেটেড স্ট্রাকচার ব্যবহার করে।
আলো এবং যোগাযোগ নির্দিষ্ট পরিদর্শন, রক্ষণাবেক্ষণ, এবং কর্মক্ষম কর্মপ্রবাহের জন্য আলোকসজ্জা বা ভয়েস যোগাযোগ ফাংশন যোগ করে।
কার্যকরী পেলোডের জন্য মাউন্ট স্থানের চেয়ে বেশি প্রয়োজন
একটি পেলোড যা একটি শারীরিক ফাংশন সঞ্চালন করে অপারেশন চলাকালীন গতিশীল লোড তৈরি করতে পারে। উপাদান খাওয়ার সাথে সাথে একটি স্প্রে করার ডিভাইস তার ভর পরিবর্তন করে। একটি লিফটিং সংযুক্তি বিমানের লোড পরিবর্তন করে যখন একটি বস্তু তোলা হয় বা ছেড়ে দেওয়া হয়।
এই পরিবর্তনগুলির মানে হল যে ডেভেলপারদের শুধুমাত্র স্ট্যাটিক পেলোড ওজনের পরিবর্তে অপারেটিং সিকোয়েন্সের মূল্যায়ন করতে হবে। যান্ত্রিক গঠন, প্রপালশন ক্ষমতা, নিয়ন্ত্রণ প্রতিক্রিয়া, ব্যাটারির ক্ষমতা এবং মাধ্যাকর্ষণ কেন্দ্র সবই প্রভাবিত হতে পারে।
কিভাবে UAVs পরিবেশগত পর্যবেক্ষণ সমর্থন করতে পারে?
পরিবেশগত পেলোডগুলি বিমানকে শিল্প সাইট, জলপথ, কৃষি এলাকা এবং অন্যান্য স্থান থেকে তথ্য সংগ্রহ করতে দেয় যেখানে বিতরণ করা পরিমাপের প্রয়োজন হয়।
সরঞ্জামের উপর নির্ভর করে, একটি UAV গ্যাস-শনাক্তকরণ সেন্সর, ধুলো-মনিটরিং ডিভাইস, জল-নমুনা সরঞ্জাম, বা অন্যান্য বিশেষ সেন্সর বহন করতে পারে। বিমানটি গতিশীলতা প্রদান করে, যখন পেলোড পরিমাপ ফাংশন প্রদান করে।
গ্যাস এবং বায়ুর মান পর্যবেক্ষণ
গ্যাস সনাক্তকরণ সরঞ্জামগুলি শিল্প সুবিধাগুলির আশেপাশে নির্বাচিত অবস্থানে বা অন্যান্য অঞ্চলে তথ্য সংগ্রহ করতে পারে যেখানে বায়ুর অবস্থার মূল্যায়ন করা প্রয়োজন। বায়বীয় গতিশীলতা অপারেটরদের শারীরিকভাবে প্রতিটি এলাকায় প্রবেশ না করে একাধিক অবস্থান পরিদর্শন করতে সাহায্য করতে পারে।
নির্ভরযোগ্য নিরীক্ষণের জন্য, সেন্সরকে তার নির্দিষ্ট পরিমাপের শর্ত অনুযায়ী পরিচালনা করতে হবে। উচ্চতা, বায়ুপ্রবাহ, সেন্সর প্রতিক্রিয়া, স্যাম্পলিং পদ্ধতি এবং ফ্লাইট পথ সংগৃহীত ডেটাকে প্রভাবিত করতে পারে।
জলের মানের নমুনা
যেখানে নদী, জলাধার, বা অন্যান্য জলাশয় বরাবর নির্বাচিত অবস্থান থেকে নমুনা বা পরিমাপ সংগ্রহ করা প্রয়োজন সেখানে জলের নমুনার সরঞ্জাম ব্যবহার করা যেতে পারে। বিমানটি এমন জায়গায় পৌঁছাতে পারে যেগুলি উপকূল থেকে সরাসরি অ্যাক্সেস করা অসুবিধাজনক হতে পারে।
পেলোড ডিজাইনের জন্য স্যাম্পলিং পদ্ধতি, ধারক ক্ষমতা, সংযুক্তি কাঠামো এবং বিমান এবং জলের পরিবেশের মধ্যে মিথস্ক্রিয়া বিবেচনা করতে হবে।
ধুলো এবং কণা পর্যবেক্ষণ
বায়ুবাহিত পরিমাপের সরঞ্জামগুলি ধুলো বা অন্যান্য কণার অবস্থার পর্যবেক্ষণকেও সমর্থন করতে পারে। উদ্দেশ্য শুধুমাত্র একটি রিডিং সংগ্রহ করা নয় বরং সংজ্ঞায়িত অবস্থান এবং অপারেটিং অবস্থা জুড়ে একটি পুনরাবৃত্তিযোগ্য পরিমাপ প্রক্রিয়া তৈরি করা।
- পরিমাপ করার জন্য পরিবেশগত পরামিতি সংজ্ঞায়িত করুন।
- প্রয়োজনীয় পরিমাপ পরিসীমা এবং প্রয়োগের সাথে মেলে এমন একটি সেন্সর নির্বাচন করুন।
- মনিটরিং উদ্দেশ্যের চারপাশে ফ্লাইট পাথ এবং নমুনা অবস্থানের পরিকল্পনা করুন।
- আবহাওয়া, বায়ুপ্রবাহ, তাপমাত্রা এবং অন্যান্য পরিবেশগত পরিবর্তনগুলি বিবেচনা করুন।
- সংগৃহীত ডেটা কীভাবে সংরক্ষণ, প্রক্রিয়াকরণ এবং ব্যাখ্যা করা হবে তা নির্ধারণ করুন।
ডেটা গুণমান গুরুত্বপূর্ণএকটি সেন্সর শুধুমাত্র তখনই দরকারী তথ্য তৈরি করতে পারে যখন এর অপারেটিং অবস্থা, ইনস্টলেশন, স্যাম্পলিং পদ্ধতি এবং ডেটা-প্রসেসিং ওয়ার্কফ্লো সঠিকভাবে সমন্বিত হয়।
কিভাবে বুদ্ধিমান বিশ্লেষণ পেলোড ব্যবহার উন্নত করে?
তথ্য সংগ্রহ করা একটি পরিদর্শন কর্মপ্রবাহের শুধুমাত্র একটি অংশ। ইমেজ এবং সেন্সর ডেটাসেটগুলি বড় হওয়ার সাথে সাথে স্বয়ংক্রিয় বিশ্লেষণ অপারেটরদের পূর্বনির্ধারিত অবস্থাকে আরও দক্ষতার সাথে সনাক্ত করতে সহায়তা করতে পারে।
AI-ভিত্তিক চিত্র-বিশ্লেষণ মডিউলগুলি পৃষ্ঠের ফাটল, দৃশ্যমান লাইনের ক্ষতি, সরঞ্জামের অসঙ্গতি, বা পূর্বনির্ধারিত চাক্ষুষ অনিয়মগুলির মতো পরিস্থিতি সনাক্ত করতে উপযুক্ত ক্যামেরার সাথে ব্যবহার করা যেতে পারে। উদ্দেশ্য হল কাঁচা চিত্র ডেটাকে তথ্যে রূপান্তর করা যা পরিদর্শনের সিদ্ধান্তগুলিকে সমর্থন করতে পারে।
চিত্র সংগ্রহ থেকে শর্ত স্বীকৃতি পর্যন্ত
একটি প্রচলিত পরিদর্শন কর্মপ্রবাহে, একটি ফ্লাইট প্রচুর সংখ্যক চিত্র তৈরি করতে পারে যা পরে ম্যানুয়ালি পর্যালোচনা করতে হবে। একটি বুদ্ধিমান বিশ্লেষণ মডিউল সংগৃহীত চিত্র এবং পতাকা অঞ্চলগুলিকে প্রক্রিয়া করতে পারে যা পূর্বনির্ধারিত স্বীকৃতির মানদণ্ডের সাথে মেলে।
এটি মানুষের পর্যালোচনার প্রয়োজনীয়তা দূর করে না। পরিবর্তে, এটি প্রচুর পরিমাণে পরিদর্শন ডেটা সংগঠিত করতে এবং চিত্র বা অবস্থানগুলির দিকে সরাসরি মনোযোগ দিতে সাহায্য করতে পারে যার জন্য নিবিড় পরীক্ষা প্রয়োজন।
রিয়েল-টাইম এবং পোস্ট-ফ্লাইট বিশ্লেষণ
সিস্টেম আর্কিটেকচারের উপর নির্ভর করে, ফ্লাইটের সময় বা ডেটা সংগ্রহের পরে বিশ্লেষণ করা যেতে পারে। তাৎক্ষণিক সিদ্ধান্তের প্রয়োজন হলে রিয়েল-টাইম প্রক্রিয়াকরণ দ্রুত তথ্য প্রদান করতে পারে। পোস্ট-ফ্লাইট প্রক্রিয়াকরণ বৃহত্তর ডেটাসেট এবং অতিরিক্ত কম্পিউটিং সংস্থান ব্যবহার করে আরও বিস্তারিত বিশ্লেষণ সমর্থন করতে পারে।
তথ্য সংগ্রহ
সেন্সর ফ্লাইট প্ল্যান এবং টাস্কের প্রয়োজনীয়তা অনুযায়ী ছবি বা পরিমাপ ক্যাপচার করে।
ডেটা স্ক্রিনিং
সিস্টেম তথ্য সংগ্রহ করে এবং পূর্বনির্ধারিত প্যাটার্ন বা শর্ত সনাক্ত করে।
ফলাফল সংগঠন
সম্ভাব্য সমস্যাগুলি অবস্থান, সরঞ্জাম, চিত্র বা অন্যান্য প্রকল্প-সংজ্ঞায়িত মানদণ্ড দ্বারা গোষ্ঠীভুক্ত করা যেতে পারে।
মানুষের যাচাইকরণ
অপারেটররা পতাকাঙ্কিত তথ্য পর্যালোচনা করতে পারে এবং অতিরিক্ত পরিদর্শনের প্রয়োজন কিনা তা নির্ধারণ করতে পারে।
ইন্টিগ্রেশন ব্যবহারিক উপযোগিতা নির্ধারণ করে
একটি বুদ্ধিমান মডিউলের জন্য উপযুক্ত চিত্র ডেটা, পর্যাপ্ত কম্পিউটিং সংস্থান, সামঞ্জস্যপূর্ণ ইন্টারফেস এবং উপযুক্ত মাউন্টিংয়ের অ্যাক্সেস প্রয়োজন। উড়োজাহাজটিকেও একটি ফ্লাইট অবস্থা বজায় রাখতে হবে যা সেন্সরকে দরকারী তথ্য সংগ্রহ করতে দেয়।
ফলস্বরূপ, AI কার্যকারিতা ক্যামেরা, বিমান, ডেটা লিঙ্ক, পাওয়ার সিস্টেম এবং প্রক্রিয়াকরণ কর্মপ্রবাহ থেকে আলাদাভাবে বিবেচনা করা উচিত নয়। এই অংশগুলি কীভাবে একসাথে কাজ করে তা থেকে ব্যবহারিক মূল্য আসে।
পেলোড সরঞ্জাম সংহত করার সময় কী বিবেচনা করা উচিত?
পেলোড ইন্টিগ্রেশন যান্ত্রিক সামঞ্জস্যের সাথে শুরু হয় তবে বৈদ্যুতিক, কাঠামোগত, নিয়ন্ত্রণ, তাপ এবং ডেটা বিবেচনায় প্রসারিত হয়। একটি পেলোড একটি পরীক্ষাগার বেঞ্চে সঠিকভাবে কাজ করতে পারে এবং এটি একটি বিমানে নির্ভরযোগ্যভাবে কাজ করার আগে এখনও পরিবর্তনের প্রয়োজন।
ওজন এবং মাধ্যাকর্ষণ কেন্দ্র
পেলোড ভর সরাসরি বিমানের মোট অপারেটিং ওজনে অবদান রাখে। আরও গুরুত্বপূর্ণ, সেই ভরের অবস্থান বিমানের মাধ্যাকর্ষণ কেন্দ্রকে প্রভাবিত করে।
বিমানের কেন্দ্র থেকে দূরে মাউন্ট করা একটি পেলোড তার কাছাকাছি মাউন্ট করা থেকে ভিন্ন প্রভাব তৈরি করতে পারে, এমনকি যখন দুটি পেলোডের ভর একই থাকে। মাউন্ট অবস্থান তাই কাঠামোগত নকশা সময় বিবেচনা করা উচিত.
শক্তি প্রয়োজনীয়তা
কিছু পেলোড অপেক্ষাকৃত কম বৈদ্যুতিক চাহিদা আছে, অন্যদের যথেষ্ট শক্তি প্রয়োজন হতে পারে. লাইটিং সিস্টেম, চালিত মেকানিজম, কম্পিউটিং মডিউল এবং কিছু সেন্সর সবই বিমানের বৈদ্যুতিক লোডে যোগ করতে পারে।
বিমানের ব্যাটারি এবং পাওয়ার ডিস্ট্রিবিউশন সিস্টেমকে এই অতিরিক্ত প্রয়োজনের জন্য অ্যাকাউন্ট করতে হবে। অন্যথায়, পেলোড সম্পূর্ণ প্ল্যাটফর্মের অপারেটিং আচরণকে প্রভাবিত করতে পারে।
মাউন্ট এবং কম্পন
অপ্রয়োজনীয় আন্দোলন সীমিত করার সময় মাউন্টিং কাঠামো অবশ্যই পেলোডকে সুরক্ষিত রাখতে হবে। ক্যামেরা এবং অন্যান্য নির্ভুল সেন্সরগুলির জন্য, কম্পন ডেটা গুণমানকে প্রভাবিত করতে পারে। কার্যকরী সরঞ্জামের জন্য, কাঠামোগত আন্দোলন শারীরিক অপারেশনের নির্ভুলতাকে প্রভাবিত করতে পারে।
তথ্য এবং যোগাযোগ ইন্টারফেস
আধুনিক পেলোডগুলি বড় ইমেজ ফাইল, লাইভ ভিডিও, সেন্সর পরিমাপ, বা অন্যান্য কাঠামোগত তথ্য তৈরি করতে পারে। যোগাযোগ স্থাপত্য তাই পেলোড, বিমান, স্থল সরঞ্জাম, বা অনবোর্ড প্রক্রিয়াকরণ সিস্টেমের মধ্যে প্রয়োজনীয় ডেটা প্রবাহ সমর্থন করতে হবে।
| ইন্টিগ্রেশন এলাকা | মূল প্রশ্ন | সম্ভাব্য প্রভাব |
|---|---|---|
| ওজন | বিমান কি সম্পূর্ণ পেলোড ভর সমর্থন করতে পারে? | মোট বিমান লোড এবং প্রপালশন চাহিদা প্রভাবিত করে |
| মাধ্যাকর্ষণ কেন্দ্র | পেলোড কোথায় অবস্থিত? | বিমানের ভারসাম্য এবং ফ্লাইটের আচরণকে প্রভাবিত করতে পারে |
| শক্তি | সরঞ্জামের কত বৈদ্যুতিক শক্তি প্রয়োজন? | সামগ্রিক বৈদ্যুতিক লোড এবং ব্যাটারির প্রয়োজনীয়তা পরিবর্তন করে |
| মাউন্টিং | কিভাবে সরঞ্জাম সংযুক্ত এবং স্থিতিশীল হয়? | কাঠামোগত অখণ্ডতা, কম্পন এবং ডেটা গুণমানকে প্রভাবিত করে |
| ডেটা ইন্টারফেস | কিভাবে তথ্য প্রেরণ বা সংরক্ষণ করা হয়? | যোগাযোগ এবং প্রক্রিয়াকরণের প্রয়োজনীয়তা নির্ধারণ করে |
| রক্ষণাবেক্ষণ | সরঞ্জাম অ্যাক্সেস এবং দক্ষতার সাথে প্রতিস্থাপন করা যেতে পারে? | সেবাযোগ্যতা এবং অপারেশনাল সুবিধাকে প্রভাবিত করে |
উৎপাদনের আগে ইন্টিগ্রেশন পর্যালোচনা করা উচিত
বিমানের কাঠামো এবং পেলোড মাউন্টিং সিস্টেম চূড়ান্ত হওয়ার আগে ইন্টারফেসের সমস্যাগুলি সমাধান করা সাধারণত সহজ। অঙ্কন, সরঞ্জামের মাত্রা, সংযোগকারীর অবস্থান, পাওয়ার স্পেসিফিকেশন, মাউন্টিং পয়েন্ট এবং অপারেটিং প্রয়োজনীয়তা একটি দরকারী প্রযুক্তিগত ভিত্তি প্রদান করে।
যখন এই বিবরণগুলি প্রাথমিকভাবে সংজ্ঞায়িত করা হয়, কাঠামোগত অংশ এবং বৈদ্যুতিক ইন্টারফেসগুলি পরে বারবার সংশোধন করার পরিবর্তে সরঞ্জামগুলির চারপাশে বিকাশ করা যেতে পারে।
কিভাবে ক্রেতাদের সঠিক কনফিগারেশন নির্বাচন করা উচিত?
পেলোড নির্বাচন প্রকৃত কাজ এবং সম্পূর্ণ UAV কনফিগারেশনের উপর ভিত্তি করে হওয়া উচিত। একটি প্রযুক্তিগতভাবে উন্নত সেন্সর এখনও অনুপযুক্ত হতে পারে যদি এটি খুব ভারী হয়, অত্যধিক শক্তি খরচ করে, সঠিকভাবে মাউন্ট করা যায় না, বা এমন ডেটা তৈরি করে যা উদ্দেশ্যযুক্ত কর্মপ্রবাহের সাথে মেলে না।
আউটপুট দিয়ে শুরু করুন
ফ্লাইটের পরে অপারেটরের কী প্রয়োজন তা সংজ্ঞায়িত করুন। উদ্দেশ্য কি একটি উচ্চ-রেজোলিউশন চিত্র, একটি তাপমাত্রা মানচিত্র, একটি ত্রি-মাত্রিক মডেল, একটি পরিবেশগত পরিমাপ, একটি শারীরিক অপারেশন, বা বিভিন্ন আউটপুটগুলির সংমিশ্রণ?
আরও বিশদ বিবরণ বিবেচনা করার আগে এই প্রশ্নটি সরঞ্জাম বিভাগকে সংকুচিত করে।
বিমানের সীমা পর্যালোচনা করুন
সর্বোচ্চ পেলোড ভর, মাউন্টিং স্পেস, উপলব্ধ শক্তি, বিমানের মাত্রা, ফ্লাইট আচরণ এবং বিদ্যমান কাঠামোর দ্বারা আরোপিত যেকোনো বিধিনিষেধ পরীক্ষা করুন।
অপারেটিং পরিবেশ বিবেচনা করুন
তাপমাত্রা, ধুলো, আর্দ্রতা, কম্পন, বায়ু, আলো, ভূখণ্ড এবং অপারেটিং উচ্চতা সবই সরঞ্জামের কার্যকারিতাকে প্রভাবিত করতে পারে। পেলোডটি সেই শর্তগুলির জন্য উপযুক্ত হওয়া উচিত যেখানে এটি আসলে ব্যবহার করা হবে৷
ডেটা ওয়ার্কফ্লো মূল্যায়ন করুন
সেন্সর নির্বাচন সম্পূর্ণ তথ্য চেইন অন্তর্ভুক্ত করা উচিত. বিবেচনা করুন কিভাবে ডেটা ক্যাপচার করা হবে, সংরক্ষণ করা হবে, প্রেরণ করা হবে, প্রক্রিয়া করা হবে, পর্যালোচনা করা হবে এবং সংরক্ষণাগারভুক্ত করা হবে৷
- কাজ:কি শারীরিক অপারেশন বা তথ্য প্রয়োজন?
- ভর:যন্ত্রপাতি এবং আনুষাঙ্গিক সম্পূর্ণ ওজন কত?
- শক্তি:স্বাভাবিক অপারেশনের সময় কোন বৈদ্যুতিক ইনপুট প্রয়োজন?
- মাত্রা:বিমানে কি মাউন্টিং স্পেস পাওয়া যায়?
- পরিবেশ:কি তাপমাত্রা, কম্পন, আলো, এবং আবহাওয়ার অবস্থা প্রত্যাশিত?
- তথ্য:কি তথ্য সংগ্রহ করতে হবে এবং কিভাবে এটি প্রক্রিয়া করা হবে?
| নির্বাচন ফ্যাক্টর | কি সংজ্ঞায়িত করতে হবে | কেন এটা ব্যাপার |
|---|---|---|
| আবেদন | পরিদর্শন, ম্যাপিং, কৃষি, পর্যবেক্ষণ, পরিবহন, বা অন্য কাজ | মৌলিক পেলোড বিভাগ নির্ধারণ করে |
| পেলোড ভর | মোট সরঞ্জাম এবং মাউন্ট ওজন | উড়োজাহাজ এবং প্রপালশন ক্ষমতা মিলতে হবে |
| শক্তি | ভোল্টেজ এবং প্রত্যাশিত বৈদ্যুতিক চাহিদা | UAV পাওয়ার সিস্টেমের সাথে সামঞ্জস্যপূর্ণ হতে হবে |
| মাউন্টিং | শারীরিক ইন্টারফেস এবং সরঞ্জাম অবস্থান | গঠন, স্থিতিশীলতা এবং রক্ষণাবেক্ষণকে প্রভাবিত করে |
| ডেটা আউটপুট | ছবি, তাপীয় তথ্য, পয়েন্ট ক্লাউড, সেন্সর রিডিং বা অপারেশনাল ফলাফল | ডাউনস্ট্রিম প্রসেসিং ওয়ার্কফ্লো নির্ধারণ করে |
কিভাবে পেলোড সিস্টেম শিল্প অ্যাপ্লিকেশনের জন্য বিকশিত হয়?
ইউএভি পেলোড প্রযুক্তির বিকাশ ক্রমবর্ধমানভাবে চারটি ব্যবহারিক দিকনির্দেশের উপর দৃষ্টি নিবদ্ধ করছে: ছোট সরঞ্জাম, বৃহত্তর সেন্সিং নির্ভুলতা, আরও বুদ্ধিমান ডেটা প্রক্রিয়াকরণ এবং বিমানের সাথে ঘনিষ্ঠ সংহতকরণ।
মিনিয়েচারাইজেশন ছোট বিমানে দরকারী সরঞ্জাম ইনস্টল করার অনুমতি দেয় বা একাধিক ডিভাইসকে এক প্ল্যাটফর্মে একত্রিত করার অনুমতি দেয়। যখন ইনস্টলেশনের স্থান সীমিত হয় তখন ছোট আকার যান্ত্রিক একীকরণকে সহজ করতে পারে।
উচ্চতর সেন্সিং নির্ভুলতা
শিল্প কর্মের জন্য প্রায়ই সাধারণ ভিজ্যুয়াল তথ্যের চেয়ে বেশি প্রয়োজন হয়। বিশদ পরিদর্শন, তাপমাত্রা বিশ্লেষণ, ত্রিমাত্রিক পরিমাপ, এবং পরিবেশগত নিরীক্ষণ সবই নির্ভর করে সেন্সরের উপর যা লক্ষ্য কাজের জন্য উপযুক্ত ডেটা তৈরি করতে পারে।
উচ্চ নির্ভুলতা তাই একটি বিচ্ছিন্ন স্পেসিফিকেশন নয়। এটি প্রয়োজনীয় পরিমাপ পদ্ধতি, অপারেটিং দূরত্ব, বিমানের স্থিতিশীলতা এবং ডেটা-প্রসেসিং কর্মপ্রবাহের সাথে সংযুক্ত করা প্রয়োজন।
বৃহত্তর বুদ্ধিমত্তা
যেহেতু সেন্সরগুলি আরও তথ্য তৈরি করে, স্বয়ংক্রিয় বিশ্লেষণ ক্রমবর্ধমান দরকারী হয়ে ওঠে। AI-ভিত্তিক স্বীকৃতি বড় ইমেজ সেটগুলিতে পূর্বনির্ধারিত প্যাটার্ন সনাক্ত করতে, পরিদর্শন ডেটা সংগঠিত করতে এবং অতিরিক্ত পর্যালোচনার যোগ্য ক্ষেত্রগুলিকে হাইলাইট করতে সহায়তা করতে পারে।
এই বিকাশ একটি প্যাসিভ ডেটা সংগ্রাহক থেকে তথ্য কর্মপ্রবাহের একটি সক্রিয় অংশে পেলোডের ভূমিকা পরিবর্তন করে।
আরও গভীর সিস্টেম ইন্টিগ্রেশন
উন্নয়নের পরবর্তী পর্যায়টি কেবল আরও সরঞ্জাম যোগ করা নয়। এটি বিমান, পেলোড, প্রপালশন, ব্যাটারি, কাঠামো, যোগাযোগ ইন্টারফেস এবং প্রক্রিয়াকরণ সিস্টেমকে একীভূত করছে যাতে তারা একটি সমন্বিত প্ল্যাটফর্ম হিসাবে কাজ করে।
এটি কাস্টমাইজড শিল্প অ্যাপ্লিকেশনের জন্য বিশেষভাবে গুরুত্বপূর্ণ। একটি বিশেষ পেলোড ব্যাটারির প্রয়োজনীয়তাকে প্রভাবিত করতে পারে। ব্যাটারি পরিবর্তন বিমান ভর প্রভাবিত করতে পারে. কাঠামোগত পরিবর্তনগুলি পেলোড মাউন্টিংকে প্রভাবিত করতে পারে। অতিরিক্ত কম্পিউটিং পাওয়ার চাহিদা পরিবর্তন করতে পারে। সিস্টেম-স্তরের নকশা এই সম্পর্কগুলিকে সারিবদ্ধ রাখতে সাহায্য করে।
ক্ষুদ্রকরণ ছোট সরঞ্জাম ইনস্টলেশন সহজ করতে পারে এবং কমপ্যাক্ট বিমান প্ল্যাটফর্মের জন্য আরও নমনীয়তা তৈরি করতে পারে।
উচ্চ নির্ভুলতা উন্নত সেন্সর আরো বিস্তারিত ভিজ্যুয়াল, তাপীয়, স্থানিক বা পরিবেশগত তথ্য প্রদান করতে পারে।
বুদ্ধিমান প্রক্রিয়াকরণ স্বয়ংক্রিয় বিশ্লেষণ সংগৃহীত ডেটার বড় ভলিউমকে অগ্রাধিকারভিত্তিক পরিদর্শন তথ্যে রূপান্তর করতে সাহায্য করতে পারে।
শিল্প UAV গুলি আরও অ্যাপ্লিকেশন-নির্দিষ্ট হয়ে উঠছে
একটি পেশাদার বিমানের মূল্য ক্রমবর্ধমানভাবে নির্ভর করে এটি যে কাজের জন্য এটি মোতায়েন করা হয়েছে তার সাথে এটি কতটা উপযুক্ত। পরিদর্শনের প্রয়োজনীয়তাগুলির উপর ডিজাইন করা একটি প্ল্যাটফর্মের কৃষি বা উপাদান পরিচালনার জন্য ডিজাইন করা থেকে আলাদা কাঠামোগত এবং বৈদ্যুতিক অগ্রাধিকার থাকতে পারে।
এর অর্থ হল পেলোড উন্নয়ন এবং বিমান উন্নয়ন ক্রমবর্ধমানভাবে সংযুক্ত হচ্ছে। প্রথমে একটি জেনেরিক বিমান নির্বাচন এবং পরে সরঞ্জাম যোগ করার পরিবর্তে, প্রকল্প দলগুলি অপারেটিং টাস্ককে সংজ্ঞায়িত করতে পারে এবং এর চারপাশে সম্পূর্ণ সিস্টেম বিকাশ করতে পারে।
সিস্টেমের দৃষ্টিকোণভবিষ্যতের উন্নয়ন একটি বিচ্ছিন্ন উড়ন্ত মেশিন হিসাবে বিমানের উপর কম এবং বিমান, পেলোড, পাওয়ার সিস্টেম, ডেটা প্রক্রিয়াকরণ এবং নির্দিষ্ট শিল্প কর্মপ্রবাহের মধ্যে সম্পর্কের উপর বেশি ফোকাস করবে।
প্রায়শই জিজ্ঞাসিত প্রশ্নাবলী
শিল্প UAVs এর সাথে কি ধরনের পেলোড সরঞ্জাম ব্যবহার করা যেতে পারে?
সাধারণ বিভাগগুলির মধ্যে দৃশ্যমান-আলো ক্যামেরা, তাপীয় ইমেজিং সিস্টেম, LiDAR, কৃষি স্প্রে এবং বীজ বপন সরঞ্জাম, উপাদান-হ্যান্ডলিং ডিভাইস, পরিবেশগত সেন্সর, আলোক ব্যবস্থা, যোগাযোগ মডিউল এবং বুদ্ধিমান চিত্র-বিশ্লেষণ সরঞ্জাম অন্তর্ভুক্ত। উপযুক্ত পছন্দ অপারেটিং টাস্ক উপর নির্ভর করে।
আমি কিভাবে একটি দৃশ্যমান-আলো ক্যামেরা এবং তাপীয় ইমেজিংয়ের মধ্যে নির্বাচন করব?
একটি দৃশ্যমান-আলো ক্যামেরা উপযুক্ত যখন কাজটি মূলত পৃষ্ঠের চেহারা, ছবি বা ভিডিওর উপর নির্ভর করে। যখন তাপমাত্রার পার্থক্য বা তাপের ধরণ গুরুত্বপূর্ণ হয় তখন তাপীয় ইমেজিং দরকারী। কিছু পরিদর্শন কর্মপ্রবাহ পরিপূরক তথ্য পেতে উভয় ব্যবহার করতে পারে।
একটি প্রচলিত ক্যামেরার পরিবর্তে কখন LiDAR ব্যবহার করা উচিত?
যখন প্রকল্পের জন্য ত্রি-মাত্রিক স্থানিক পরিমাপ, ভূখণ্ডের তথ্য, উচ্চতার ডেটা, বা কাঠামোগত মডেলিংয়ের প্রয়োজন হয় তখন LiDAR বিবেচনা করা উচিত। একটি প্রচলিত ক্যামেরা চাক্ষুষ তথ্য প্রদান করে, যখন LiDAR দূরত্ব এবং স্থানিক পরিমাপের ক্ষমতা যোগ করে।
একটি UAV একাধিক পেলোড সিস্টেম বহন করতে পারে?
এটি সম্ভব হতে পারে যখন বিমানের পর্যাপ্ত পেলোড ক্ষমতা, শারীরিক ইনস্টলেশন স্থান, উপলব্ধ শক্তি, উপযুক্ত কাঠামোগত সহায়তা এবং সামঞ্জস্যপূর্ণ ডেটা ইন্টারফেস থাকে। একাধিক পেলোড একসাথে মূল্যায়ন করা উচিত কারণ তাদের মিলিত ওজন এবং শক্তির চাহিদা বিমানের কনফিগারেশনকে প্রভাবিত করে।
পেলোড ইন্টিগ্রেশনকে কোন বিষয়গুলো প্রভাবিত করে?
গুরুত্বপূর্ণ কারণগুলির মধ্যে রয়েছে পেলোড ওজন, মাত্রা, মাধ্যাকর্ষণ কেন্দ্র, মাউন্টিং পদ্ধতি, শক্তি প্রয়োজনীয়তা, কম্পন, ডেটা ইন্টারফেস, পরিবেশগত অবস্থা এবং রক্ষণাবেক্ষণ অ্যাক্সেস। চূড়ান্ত বিমান কনফিগারেশন নিশ্চিত হওয়ার আগে এই বৈশিষ্ট্যগুলি পর্যালোচনা করা উচিত।
পেলোড সরঞ্জাম একটি নির্দিষ্ট UAV জন্য কাস্টমাইজ করা যেতে পারে?
প্রকল্প-নির্দিষ্ট কনফিগারেশন সংজ্ঞায়িত সরঞ্জাম মাত্রা, মাউন্ট প্রয়োজনীয়তা, শক্তি বৈশিষ্ট্য, এবং অপারেটিং অবস্থার চারপাশে বিকাশ করা যেতে পারে। কাস্টমাইজেশন ডিগ্রী অ্যাপ্লিকেশন এবং বিমান দ্বারা প্রয়োজনীয় প্রযুক্তিগত পরামিতি উপর নির্ভর করে।
কিভাবে বুদ্ধিমান ইমেজ বিশ্লেষণ UAV সরঞ্জাম ব্যবহার করা যেতে পারে?
উপযুক্ত এআই-ভিত্তিক মডিউলগুলি সংগৃহীত চিত্রগুলি বিশ্লেষণ করতে পারে এবং পূর্বনির্ধারিত অবস্থা যেমন পৃষ্ঠের ফাটল, দৃশ্যমান লাইনের ক্ষতি, সরঞ্জামের অসঙ্গতি বা অন্যান্য নির্দিষ্ট প্যাটার্নগুলি সনাক্ত করতে পারে। ফলাফলগুলি বড় ডেটাসেটগুলিকে সংগঠিত করতে এবং আরও পর্যালোচনার প্রয়োজন ক্ষেত্রগুলির দিকে সরাসরি মনোযোগ দিতে সহায়তা করতে পারে।
পেলোড সিস্টেম কি কৃষি অ্যাপ্লিকেশনের জন্য উপযুক্ত?
হ্যাঁ। নিয়ন্ত্রিত উপাদান বিতরণের জন্য ডিজাইন করা স্প্রে এবং বীজ বপন সিস্টেমগুলি কৃষি সরঞ্জাম অন্তর্ভুক্ত করতে পারে। পেলোড কনফিগারেশনটি বিমানের অপারেটিং লোড, উপলব্ধ শক্তি, ট্যাঙ্ক বা উপাদানের ক্ষমতা এবং প্রয়োগের প্রয়োজনীয়তার সাথে মেলে।
UAV পেলোড কি পরিবেশগত পর্যবেক্ষণ সমর্থন করতে পারে?
হ্যাঁ। ইউএভি গ্যাস সনাক্তকরণ, ধুলো পর্যবেক্ষণ, জলের নমুনা এবং অন্যান্য পরিবেশগত পরিমাপের জন্য সরঞ্জাম বহন করতে পারে। সেন্সর, ফ্লাইট পাথ, স্যাম্পলিং পদ্ধতি এবং পরিবেশগত অবস্থা সবই মনিটরিং ওয়ার্কফ্লো ডেভেলপ করার সময় বিবেচনা করা উচিত।
একটি কাস্টমাইজড পেলোড সমাধান নিয়ে আলোচনা করার আগে কী সংজ্ঞায়িত করা উচিত?
দরকারী তথ্যের মধ্যে রয়েছে উদ্দিষ্ট কাজ, পেলোডের মাত্রা, মোট ওজন, প্রয়োজনীয় শক্তি, মাউন্টিং ইন্টারফেস, ডেটা প্রয়োজনীয়তা, অপারেটিং পরিবেশ, প্রত্যাশিত ফ্লাইট শর্ত এবং কোনো নির্দিষ্ট পরিমাপ বা অপারেশনাল প্রয়োজনীয়তা।
আপনার UAV এর জন্য একটি পেলোড কনফিগারেশন পরিকল্পনা করুন
একটি ফোকাসড প্রযুক্তিগত আলোচনা শুরু করতে উদ্দিষ্ট অ্যাপ্লিকেশন, সরঞ্জামের মাত্রা, পেলোড ওজন, শক্তি প্রয়োজনীয়তা, মাউন্ট অবস্থা, বা সেন্সিং উদ্দেশ্য শেয়ার করুন।
আপনার পেলোড প্রয়োজনীয়তা নিয়ে আলোচনা করতে আমাদের সাথে যোগাযোগ করুন